|
|
视频版
https://www.bilibili.com/video/BV1WbJo6EEVp
目录
1、HP/安捷伦 34420A 七位半纳伏表/微欧表原理图
2、TI 宇航级 10A/150V GaN 电机控制参考设计
3、ADI CN0608:AD4170-4 精密称重参考设计
4、单桨无人机用铰接桨毂控制俯仰与横滚
5、磁编码器开源手臂
6、RP2040 配 FLIR 传感器的 WebUSB 热像仪
7、六轴 Stewart 平台弹球机:六电机加双目视觉
8、RP2350 超频 372 MHz 输出 1080p30
9、VolAnti:四麦克风阵列的开源声学无人机探测
10、电子小项目
(1)1750 块黑客徽章的四轮改版与量产教训
(2)10 欧元自制简化游戏手柄:RP2040-Zero 加洞洞板
(3)Semtech LR2021 藏 SDR:100 MHz 到 2.74 GHz
(4)C64 引脚级模拟器可拔芯片测故障
(5)掌上鱼缸:14.3M 参数模型离线决策
(6)可选带通滤波器:FM 抑制近 70 dB
(7)AD8232 的开源心率胸带
11、文档,PDF,书籍
(1)PixelFonts:小屏窄体点阵字库
(2)EDG C/C++ 前端开源:Apache 2.0 许可
(3)CERN 发布 colibri VHDL 通用库
(4)Pulse:C++ 实现的 VHDL 仿真器
12、软硬件资讯
(1)ThreadX全家桶发布V6.5.2版本,保持季度版稳定输出
(2)CMSIS V6.4.0发布,支持千兆以太网,TI Arm Clang编译器,ArmV8-A/R支
(3)Matlab2026b发布,Polyspace自动化服务器上执行测试并分析 C/C++ 代码的结构覆盖率
(4)CMSIS-DSP库发布V1.18版本,开始支持自动微分和C++调用,并提供案例
13、GPIO速度等级在实际应用中应该酌情设置,否则无谓的带来较大的过冲干扰
14、H7-TOOL本周进展
(1)脱机烧录
(1)H7-TOOL再迎重要功能,真正意义的原生无线仿真器,成功打通USB, 以太网和WIFI全链路,支持局域网和外网
(2)首版H7-TOOL的250M示波器逻辑分析解码功能已经完成,支持SPI,CAN, I2C, CANFD,RS485,RS232,UART
(3)H7-TOOL的250M便携示波器正式完结,集齐常规示波器所有功能
(4)H7-TOOL的CAN/CANFD助手增加DBC文件解析功能,同时增加ID过滤UI配置
(5)重要进展,继H7-TOOL打通上位机和下位机全链路UTF-8后,成功自制RTOS Trace的GCC, MDK和IAR解析方案,告别MDK依赖
(6)提升Scope HSS波形模式数组和结构体变量体验,并且告别MDK依赖,自制GCC, MDK和IAR可执行文件解析方案
(7)H7-TOOL脱机烧录推出固件编辑器,支持比较和合并,覆盖axf,elf,out,hex,bin,srec,s19等,满足日常各种场景
(8)H7-TOOL的250M示波器,RTT助手,CAN助手和串口助手完成完全独立,像QQ聊天窗口一样随点随用, 大大提升用户体验
(9)LUA小程序
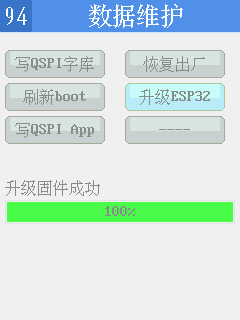
(10)为H7-TOOL的板载ESP32设计了10几个版本固件选出最优版,同时增加一键更新ESP32固件功能
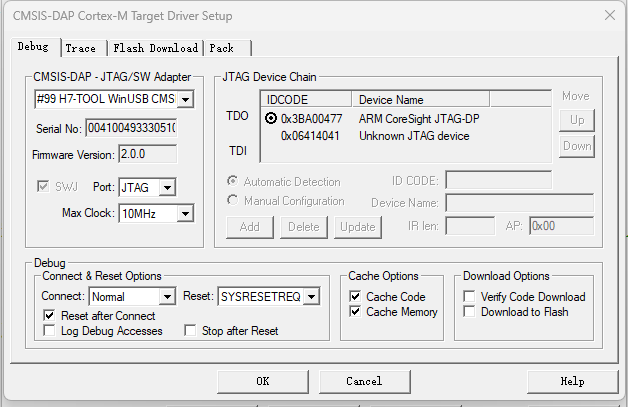
(11)H7-TOOL的JTAG接口方式已经测试完毕,为部分RISC-V内核芯片JTAG脱机烧录做好准备
(12)最后为带来两位热心客户分享
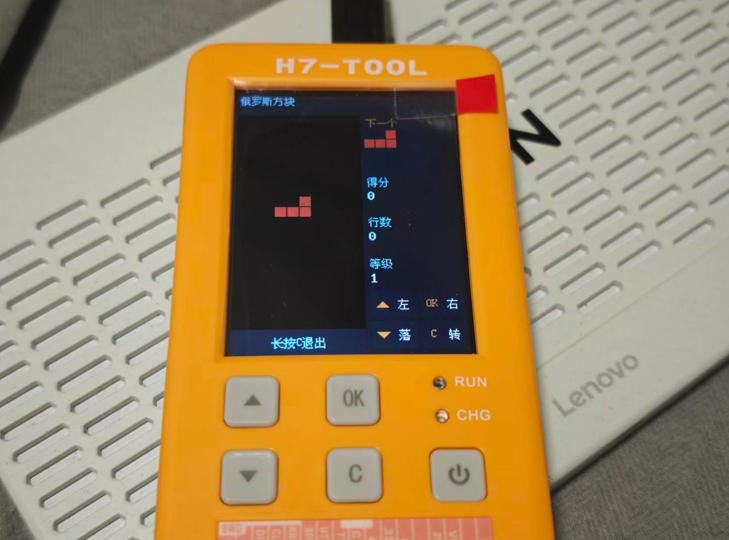
--基于LUA小程序给 H7-TOOL 塞了个俄罗斯方块
--H7-TOOL 串口记录工具包
1、HP/安捷伦 34420A 七位半纳伏表/微欧表原理图
https://github.com/JaredCabot/hp-34420a-manuals/tree/main
GitHub:https://github.com/JaredCabot/hp-34420a-manuals
现在Keysight是德科技最新的34420A纳伏表/微欧售价7万多RMB。
HP 34420A 是 1994 年推出的 7½ 位双通道纳伏表与微欧表。官方手册历经 HP、Agilent、Keysight 多个版本,后续版本不断删减,技术规范、规范应用说明与电阻测量快速入门在第二版之后被移除,维修内容另册发行。该仓库把五个版本合并为一份完整用户手册,并补入从未并入任何版本的 SPRT 手册更新。
原理图共 13 张,含 34420-66501 与 34420-66502 两块板的元件定位图、框图,以及从输入保护到显示与键盘的十张电路图。
主要参数:
1、7位半双通道纳伏表与微欧表,1994 年推出
2、用户手册 264 页,合并全部五个官方版本
3、技术服务手册 86 页,含固件组织与校准数据
4、原理图 13 张,含两块主板的元件定位图
5、三份 ROM 镜像各 256 KB,适配 27C020
6、固件对应 HP 5.0、Agilent 9.0、Keysight 10.0
2、TI 宇航级 10A/150V GaN 电机控制参考设计
https://www.ti.com/tool/TIDA-010984
TIDA-010984 是德州仪器面向航天应用推出的完整电机控制平台,可配置为双三相无刷/PMSM、两相步进或三相步进驱动,支持梯形换相与磁场定向控制。航天电机驱动需要在有限体积内同时满足辐照指标与散热约束,参考设计通过 GaN 功率级与高集成度器件压缩板面,并提供 MATLAB/Simulink 模型以缩短软件开发周期。
平台由六路独立、带直通保护的 10 A GaN 半桥组成,直流母线标称 22-36 V,可选范围 15-150 V。每个半桥均可配置高边与同相电流检测,并带独立温度监测,单面贴装时占板面积小于 60 cm²。控制侧连接宇航级 F28377D-SEP,运行 Simulink 无感 FOC 示例,配套器件包括 TPS7H5020-SEP PWM 控制器与 INA901-SP 电流检测放大器。
主要参数:
1、六路独立 10 A GaN 半桥,带直通保护
2、直流母线 22-36 V,可选范围 15-150 V
3、支持双 BLDC/PMSM、两相与三相步进电机
4、每个半桥支持高边与同相电流检测
5、每个半桥带独立温度监测
6、单面贴装占板面积小于 60 cm²
7、搭配 F28377D-SEP 运行无感 FOC 示例
3、ADI CN0608:AD4170-4 精密称重参考设计
https://www.analog.com/en/resources/reference-designs/circuits-from-the-lab/cn0608.html#rd-overview
CN0608 是 ADI 的精密称重参考设计,把 6 线制称重传感器直接接到 AD4170-4,省去外部放大与基准调理。称重传感器满量程输出仅约 10 mV,普通 ADC 难以分辨,设计利用内置 PGA 与比率式基准完成数字化,并提供原理图、BOM、Gerber 与布局文件。
AD4170-4 为 24 位 Σ-Δ ADC,内置低噪声 PGA 与基准缓冲器。设计中 PGA 增益设为 128,Sinc3 滤波器输出 7.63 SPS,5 V 激励同时作为 ADC 基准,6 线制 SENSE± 直接感知传感器端电压。350 Ω 桥路耗流约 14.3 mA,LT1962 分别生成模拟与数字电源。500 次转换实测峰峰值噪声 162.995 nV,无噪声计数 61352。
2 kg 量程下重量分辨率 32.6 mg,无噪声分辨率 15.9 位。由于放大后信号仍不足 ADC 满量程的 80%,零点与满量程校准放在微控制器内完成。设计资料免费下载,复现性能需把评估板模拟输入与基准输入的 RC 滤波元件改成原理图数值;HDL、Linux、Zephyr 与 IIO 驱动源码在 GitHub 提供。
主要参数:
1、AD4170-4:24 位 Σ-Δ ADC,内置低噪声 PGA
2、PGA 增益 128,Sinc3 滤波,输出速率 7.63 SPS
3、6 线制传感器,2 mV/V、350 Ω、5 V 激励
4、峰峰值噪声 162.995 nV,无噪声计数 61352
5、2 kg 量程下分辨率 32.6 mg,无噪声 15.9 位
6、比率式测量,激励电压同时作为 ADC 基准
7、单 5 V 供电,LT1962 分别生成 AVDD 与 IOVDD
4、单桨无人机用铰接桨毂控制俯仰与横滚
GitHub:https://github.com/jyjblrd/single-propeller-drone
一台只用一个电机、一副螺旋桨的小型无人机。单旋翼没有尾桨抵消反扭矩,常规做法是加大桨盘或增加第二旋翼,整机体积随之变大。该项目尝试在较小机体上依靠高转速与桨毂变距获得可控飞行,机身下方带有鳍片。
关键在于铰接桨毂:桨叶角度随桨毂周期变化,响应足够快时可同时产生俯仰与横滚操纵力矩。普通电调依靠反电动势估算换相,不直接测量转速与位置,无法满足要求,项目改用自定义控制器代码直接测量并快速调整转速。室内另设红外信标,机体上的传感器据此获得固定位置参考,避免积分漂移导致失控。
飞控基于 ArduPilot 分支,电机控制器基于 moteus 分支。GitHub 仓库提供机身、桨板与两版螺旋桨的 Fusion 360 与 STEP 文件,以及测试台资料。当前原型仍会丢失位置并坠机,后续计划在机上增加扫描器,把环境特征当作固定参考点,以便在室外飞行。
技术要点:
1、单电机、单螺旋桨,机体带鳍片
2、铰接桨毂改变桨叶角度,控制俯仰与横滚
3、依靠高转速维持操纵权限,具体转速未公布
4、自定义控制器直接测量电机转速与位置
5、室内红外信标提供固定位置参考
6、飞控基于 ArduPilot 分支,电调基于 moteus 分支
7、提供机身、桨板与两版螺旋桨的 CAD 文件
5、磁编码器开源手臂
GitHub:https://github.com/molanocortes/takto-one
开源手部外骨骼由四条手指滑轨、掌板与前臂单元组成,可读取每个关节角度、通过腱绳施加力并记录手部动作。基于摄像头的手部追踪在手指遮挡、交叠或移出视野时容易失效,且缺少触觉反馈,该项目用机械结构直接测量关节状态。
12 个 AS5600 磁编码器分布在每个指节,分辨率 0.088°,数据以 100 Hz 全状态输出。8 个 Dynamixel XC330 舵机装在前臂,通过 0.30 mm Dyneema 腱绳和 PTFE 导管驱动,每个关节共用一个线轴完成屈伸,换向无回差。Teensy 4.1 负责采集与控制,另配 3 个 BNO085 惯性传感器与表面 EMG。
主要参数:
1、12 个 AS5600 磁编码器,关节分辨率 0.088°
2、8 个 Dynamixel XC330 舵机,集中在前臂
3、0.30 mm Dyneema 腱绳,PTFE 导管走线
4、每关节单线轴,屈伸共用,换向无回差
5、Teensy 4.1 控制,100 Hz 全状态输出
6、3 个 BNO085 惯性传感器与表面 EMG
7、固件限力 10 N,舵机电流背停 22 N
6、RP2040 配 FLIR 传感器的 WebUSB 热像仪
GitHub:https://github.com/icamaster/picothermal
Cezar Chirila 把红外热像仪的通信改到 WebUSB,由浏览器直接取图,不再依赖手机端配套 App。消费类外设的 App 往往在几年后停止维护,设备随之失效,改用浏览器接口可以延长可用寿命。硬件由 FLIR 热成像传感器与 RP2040 组成,结构相对常规。
外设电路只有一颗电源稳压器,摄像头之外的 USB 主机、供电与显示都由手机或电脑承担,板面因此可以做得很小。使用时打开支持 WebUSB 的网页即可取图,不需要安装驱动或注册账户。固件与网页端代码放在 GitHub 的 icamaster/picothermal 仓库,作者同时在博客中记录了实现过程。
技术要点:
1、FLIR 热成像传感器搭配 RP2040
2、经 WebUSB 与浏览器通信,无需专用 App
3、外设电路仅一颗电源稳压器
4、打开支持 WebUSB 的网页即可取图
5、代码托管于 GitHub 的 picothermal 仓库
7、六轴 Stewart 平台弹球机:六电机加双目视觉
GitHub:https://github.com/T-Kuhn/Hexa-Bouncer
Hexa-Bouncer 是一台以六自由度 Stewart 平台为基础的弹球装置。六台步进电机经行星减速箱驱动六条臂,通过连杆让乒乓球拍在平动与转动各轴上运动,把落下的球连续击回。项目目的不是完成实用任务,而是验证高速逆运动学解算与视觉伺服在真实机构上的表现。
控制分为两层:Teensy 4.0 负责六台 NEMA23 步进电机的协调与脉冲输出,PC 上的 Unity 应用根据两台相机的图像重建球的三维位置,解算逆运动学并下发拍面位姿,GPU 用于加速视觉处理。机械结构以铝合金为主,全部在作者的 CNC 上加工,每条臂需要 27 块铝件,整机零件超过 300 件。
技术要点:
1、六台 NEMA23 步进电机,各配行星减速箱
2、六臂连杆构成 Stewart 平台,驱动球拍
3、Teensy 4.0 协调六轴步进运动
4、PC 端 Unity 应用执行逆运动学解算
5、两台相机完成乒乓球三维跟踪
6、铝合金 CNC 加工,整机零件超过 300 件
7、每条臂需加工 27 块铝件
8、RP2350 超频 372 MHz 输出 1080p30
GitHub:https://github.com/aarongayle/tvtop-kiosk-firmware
Aaron Gayle 让 RP2350 输出 1080p 视频,此前 Pico 级微控制器的最好水平是 RP2040 的 720p。该代码属于 TVtop 项目,这是一款棋盘显示在电视上、玩家用手机通过 Wi-Fi 操作的游戏,项目中另有一颗 ESP32 负责联网,与视频输出无关。
输出规格为 1920×1080、30 Hz、每通道 8 位。一帧 24 位 1080p 数据接近 6 MB,而 RP2350 只有 520 KB RAM,因此完全不使用帧缓冲:每条扫描线在光束到达前六行时,由 Flash 中缓存的矢量几何实时生成 HSTX 运行长度命令流。HSTX 串行器每引脚标称 300 Mbit/s,1080p30 需要 744 Mbit/s,芯片超频至 372 MHz,核心电压 1.30 V。
固件以 MIT 许可发布,另附 Roboto 字体所需的 Apache 许可。仓库同时支持 RP2040 与 Pico 2 W,后者提供 720p60 与 1080p30 模式。无帧缓冲意味着画面只能由几何与运行长度编码构成,不适合全屏视频;超频还带来 Wi-Fi 时钟干扰问题,作者在硬件文档中记录了规避方法。
主要参数:
1、1920×1080、30 Hz、每通道 8 位输出
2、HSTX 直接输出 DVI,无外部视频芯片
3、无帧缓冲,逐行生成运行长度命令流
4、超频至 372 MHz,核心电压 1.30 V
5、HSTX 每引脚标称 300 Mbit/s,1080p30 需 744
6、扫描线提前六行生成,几何数据存于 Flash
7、固件以 MIT 许可发布
9、VolAnti:四麦克风阵列的开源声学无人机探测
GitHub:https://github.com/agamrossen/VolAnti
VolAnti 是面向光纤 FPV 无人机的开源声学探测装置。这类无人机通过光纤传输视频与控制,射频频谱保持静默,射频探测器收不到信号,但螺旋桨仍会在空气中产生以桨叶通过频率为间隔的谐波梳。装置在一个 91 mm 的盒体内用四麦克风阵列拾取该特征并给出告警。
四颗 ICS-43434 MEMS 麦克风共用一路 I2S 时钟,采样直接相加,在 16 kHz 采样下每 32 ms 做一次 2048 点 FFT。算法对 70-2000 Hz 范围内每个候选桨叶率以 1 Hz 步进计算梳状得分,四组检测器并行运行,噪声底记忆时间各不相同,获胜频率需连续六帧、误差 2% 以内才触发。
主要参数:
1、4 颗 ICS-43434 MEMS 麦克风,共用单路 I2S 时钟
2、16 kHz 采样,2048 点 FFT,每 32 ms 一次
3、梳状评分覆盖 70-2000 Hz,步进 1 Hz
4、四组检测器并行,噪声底记忆时间不同
5、连续六帧、误差 2% 以内才触发告警
6、探测距离实测 104.2 m
7、主板 84×84 mm,四层,ENIG 工艺
8、元件成本 50-80 英镑,面包板约 35 英镑
10、电子小项目
1、1750 块黑客徽章的四轮改版与量产教训
GitHub:https://github.com/hackthenorth/badge-hardware
为 Hack The North 黑客做的参会徽章,ESP32 模组配小屏、NFC 读卡与加速度计,代替纸质证件并支持现场互动,量产 1750 块,硬件与 Lua 固件全开源。
2、10 欧元自制简化游戏手柄:RP2040-Zero 加洞洞板
https://www.instructables.com/Undercooked-V04-Simplified-Gamepad-for-Non-Gamers-
用 RP2040-Zero 加洞洞板拼的简化游戏手柄,只留摇杆、三个按键和一个扳机,烧录 GP2040-CE 以 XInput 模式工作,整机成本不到 10 欧元。
3、Semtech LR2021 藏 SDR:100 MHz 到 2.74 GHz
GitHub:https://github.com/SAMS0N1TE/lr2021-sdr
把 Semtech LR2021 这颗 LoRa 芯片当 SDR 用,ROM 内未公开指令直接输出 16 位 I/Q,接收覆盖 100 MHz 至 2740 MHz,可解 P25 与 BLE。
4、C64 引脚级模拟器可拔芯片测故障
GitHub:https://github.com/antirez/c64-hw-simulator
C64 引脚级模拟器,按 ASSY 250407 主板逐引脚求解,可在软件里拔芯片、短接引脚制造故障,用来学原理与修老机器。
5、掌上鱼缸:14.3M 参数模型离线决策
https://hackaday.com/2026/09/26/a-pocket-sized-digital-fish-tank/
GitHub:https://github.com/mediacutlet/pocket-tank
掌上虚拟鱼缸,1.8 英寸 AMOLED 屏,鱼的行为由板端 14.3M 参数模型决策,只在情境变化时重算,最多养 5 条,保留喂食与清洁。
6、可选带通滤波器:FM 抑制近 70 dB
https://hackaday.com/2026/09/20/a-bandpass-filter-pulls-in-the-signals/
GitHub:https://github.com/rfrht/SignalSurge
SignalSurge 是一块 2 米与 70 厘米业余波段可选带通滤波板,VHF 三极点、UHF 带宽约 30 MHz,后接 15 dB 低噪声放大,对 FM 广播抑制近 70 dB。
7、AD8232 的开源心率胸带
https://hackaday.com/2026/09/14/an-open-heart-rate-monitor/
GitHub:https://github.com/MilosRasic98/OpenHRStrap
开源的胸带式心率带,AD8232 采三电极心电,以标准 BLE 设备广播给手机或码表,非医疗用途。
11、文档,PDF,书籍
1、PixelFonts:小屏窄体点阵字库
https://hackaday.com/2026/10/10/slim-type-for-small-screens-with-pixelfonts/
GitHub:https://github.com/mcer12/PixelFonts
一套给小屏手绘的窄体点阵字库,覆盖 5×5 到 21×11,提供 AdafruitGFX 与 u8g2 两种格式及 BDF 文件,能直接替换 OLED 默认字体。
2、EDG C/C++ 前端开源:Apache 2.0 许可
https://hackaday.com/2026/10/06/the-edg-c-compiler-frontend-has-been-open-sourced/
GitHub:https://github.com/edgcpp/compiler
长期授权给 Intel、微软与 NVIDIA 的 EDG C/C++ 前端已开源,采用 Apache 2.0,读完能看清工业级编译器怎么解析、做语义与模板实例化。
3、CERN 发布 colibri VHDL 通用库
https://hackaday.com/2026/09/24/fpga-for-all-cern-releases-colibri-vhdl-library/
GitHub:https://gitlab.com/colibri-cern/colibri
CERN 用四年整理的 VHDL 通用库,100 多个纯 VHDL-2008 组件,UART、I2C、SPI、AXI 都有,每个组件带自检测试平台,可当规范写法参考。
4、Pulse:C++ 实现的 VHDL 仿真器
https://hackaday.com/2026/09/14/pulse-a-new-vhdl-simulator/
GitHub:https://github.com/oscar30gt/pulse
C++20 写的 VHDL 仿真器,从词法分析到精化、TUI 波形查看一套流程自洽,支持四值逻辑,目前只实现 VHDL-2008 子集,适合学习仿真器实现。
12、软硬件资讯
1、ThreadX全家桶发布V6.5.2版本,保持季度版稳定输出
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132396
2、CMSIS V6.4.0发布,支持千兆以太网,TI Arm Clang编译器,ArmV8-A/R支
https://github.com/ARM-software/CMSIS_6/releases#release-v6.4.0
CMSIS-Core:6.4.0
1、新增对 Armv8-A、Armv7-R 和 Armv8-R 配置文件的初步支持
2、新增对 TI Arm Clang 编译器的支持
3、新增 SCB 安全故障状态和安全故障地址寄存器位域定义;弃用相应的 SAU 定义
4、改进 D-Cache 禁用处理,并修复 MPU 属性处理
5、修复 TI Arm Clang 程序启动定义
CMSIS-RTOS2:2.3.0
(未更改)
CMSIS-Driver:2.12.0
1、将以太网 API 更新至 2.3.0,支持千兆以太网
2、将 MCI API 更新至 2.5.0,支持 UHS-I 电压切换和重新调谐
3、Matlab2026b发布,Polyspace自动化服务器上执行测试并分析 C/C++ 代码的结构覆盖率
https://ww2.mathworks.cn/products/new_products/latest_features.html
新产品
Polyspace Test Server - 在自动化服务器上执行测试并分析 C/C++ 代码的结构覆盖率。
Simulink Variant Manager - 配置、管理和分析变体。
Visual Inspection Toolbox - 设计和测试视觉检测与分析应用。
4、 CMSIS-DSP库发布V1.18版本,开始支持自动微分和C++调用,并提供案例
https://github.com/ARM-software/CMSIS-DSP/releases
1、在 CMSIS-DSP 包中包含可选的 C++ 模板头文件。它们提供了更高级别的 API,并支持自动循环融合,以提升性能。
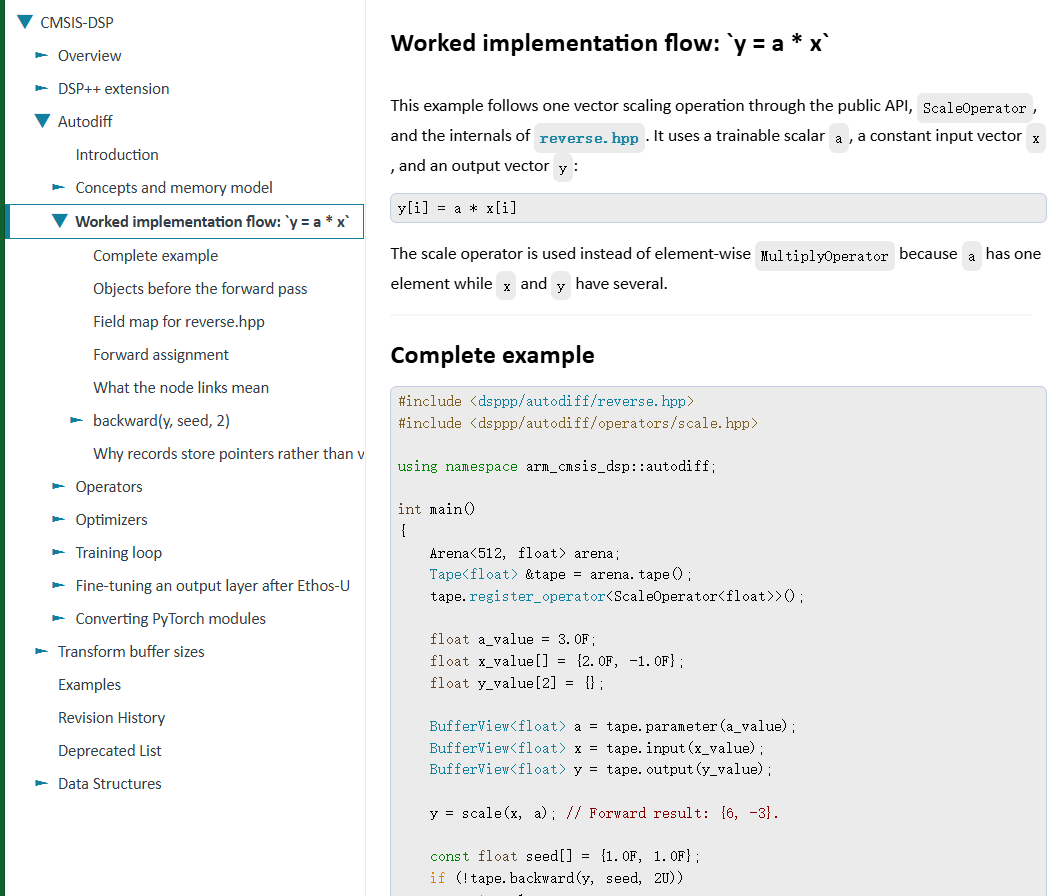
2、添加了实验性的反向模式自动微分,支持 f32 和 f16,可仅使用现有 CMSIS-DSP 内核进行设备端微调。这不是一个新的机器学习框架;其重点是学习所选 CMSIS-DSP 内核的参数。
3、为 C++ API 添加了示例。
4、修正了启用 ARM_MATH_LOOPUNROLL 时 Q15 FIR 状态缓冲区大小计算问题(#305、#317)。
5、从定点限幅辅助函数中移除了实现定义的有符号移位(#211),并扩展了相关测试。
6、修正了 arm_div_int64_to_int32 中 INT64_MIN / -1 的溢出情况(#322)。
7、修正了 arm_norm_64_to_32u 中按 32 位归一化的问题。
8、修正了控制器基准测试(#325)。
9、记录了 arm_pid_q31 中的非饱和最终转换(#327)。
为什么使用 C++ API
DSP++ C++ API 提供了一种更高级的方式,将现有 CMSIS-DSP 内核组合成新算法,同时保持良好的性能。其循环融合功能可以将多个操作合并到单个循环中,避免临时数组和对数据的重复遍历。在此 API 之上构建自动微分,可以更容易地利用现有内核编写高效的微调算法。有关其工作原理的示例,请参阅 DSP++ 简介。
自动微分
自动微分(automatic differentiation,简称 autodiff)可帮助算法从错误中学习。你描述一个计算过程,以及一个衡量其结果与期望结果差距的指标。随后,自动微分会计算每个可调参数如何影响该误差。优化器利用这些信息调整参数,以尝试减小误差。你无需手工推导导数公式。
CMSIS-DSP 自动微分是实验性的。其重点是使用现有 CMSIS-DSP 内核进行设备端微调。它不是一个全新的机器学习框架。
当算法需要适应新的测量数据或特定设备时,自动微分会有所帮助。例如,你可以从参考信号中学习滤波器系数,或使用新样本微调分类器的最后一层。目标是在小型计算中调整选定参数,而无需重新训练整个模型。

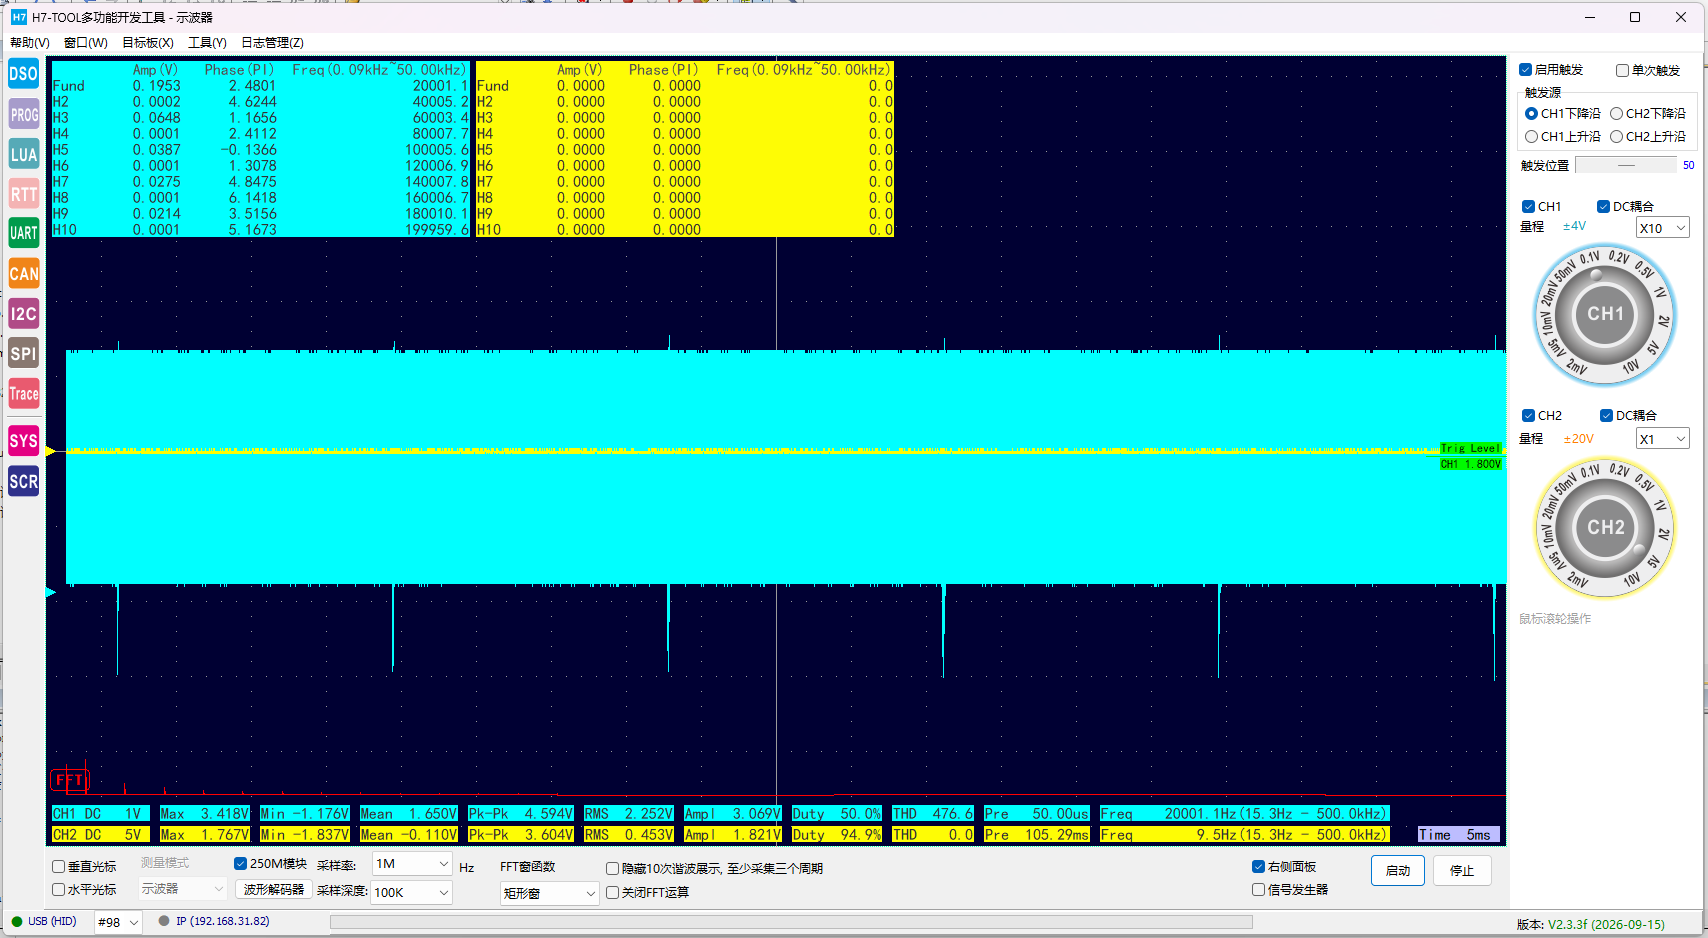
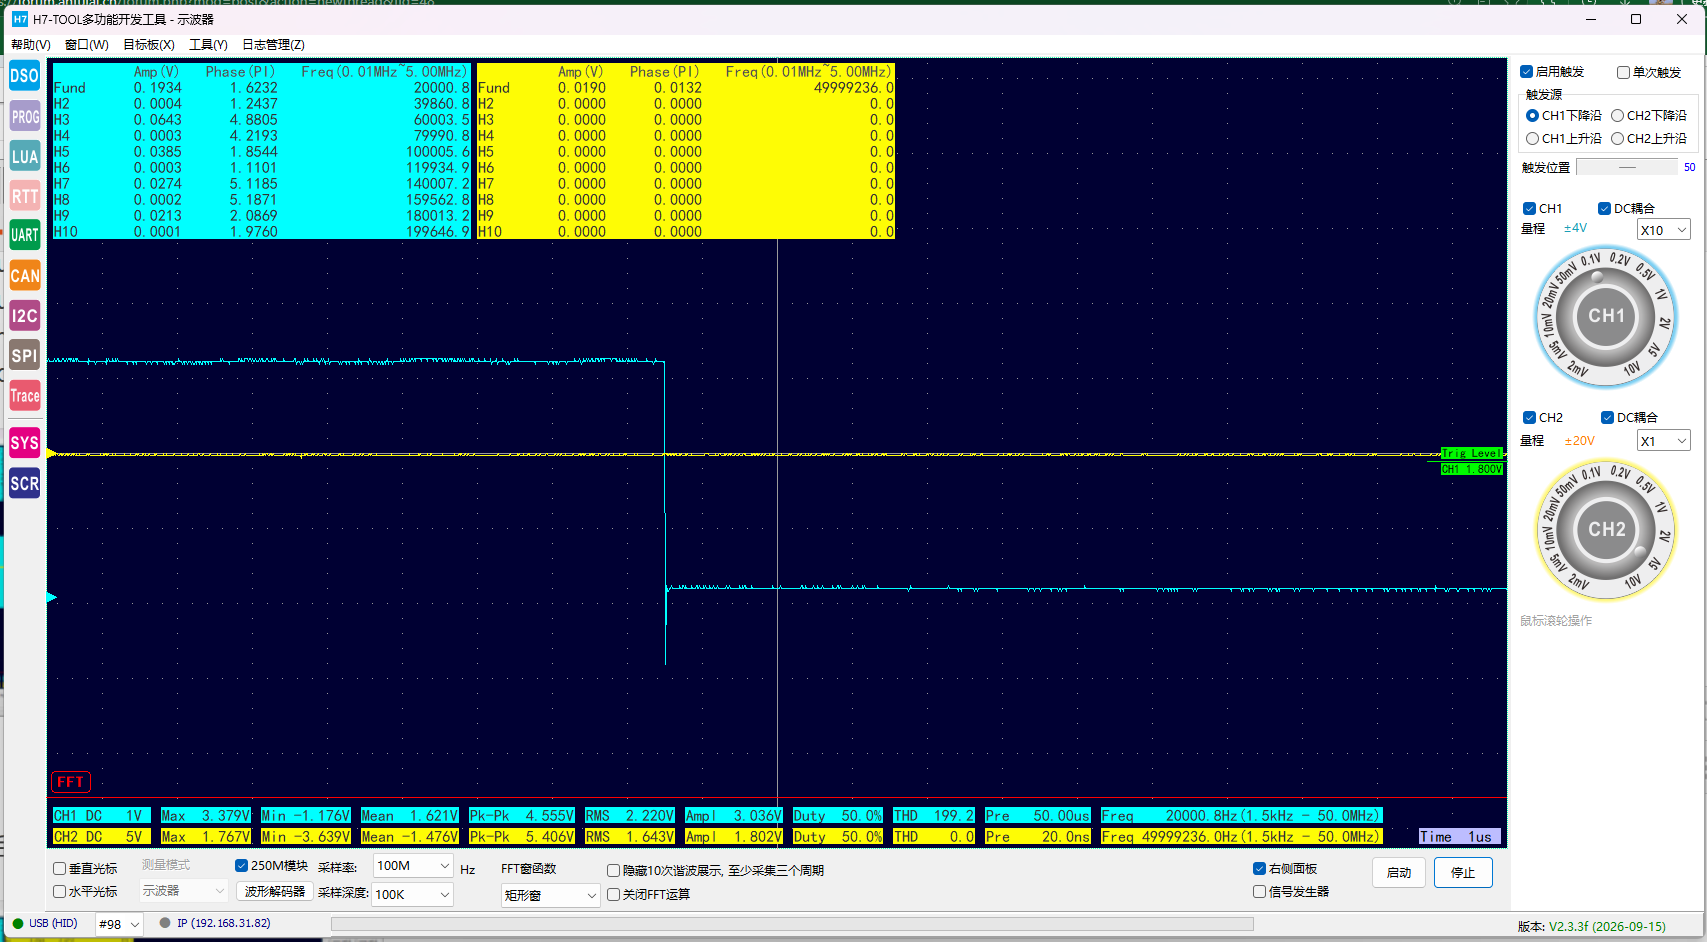
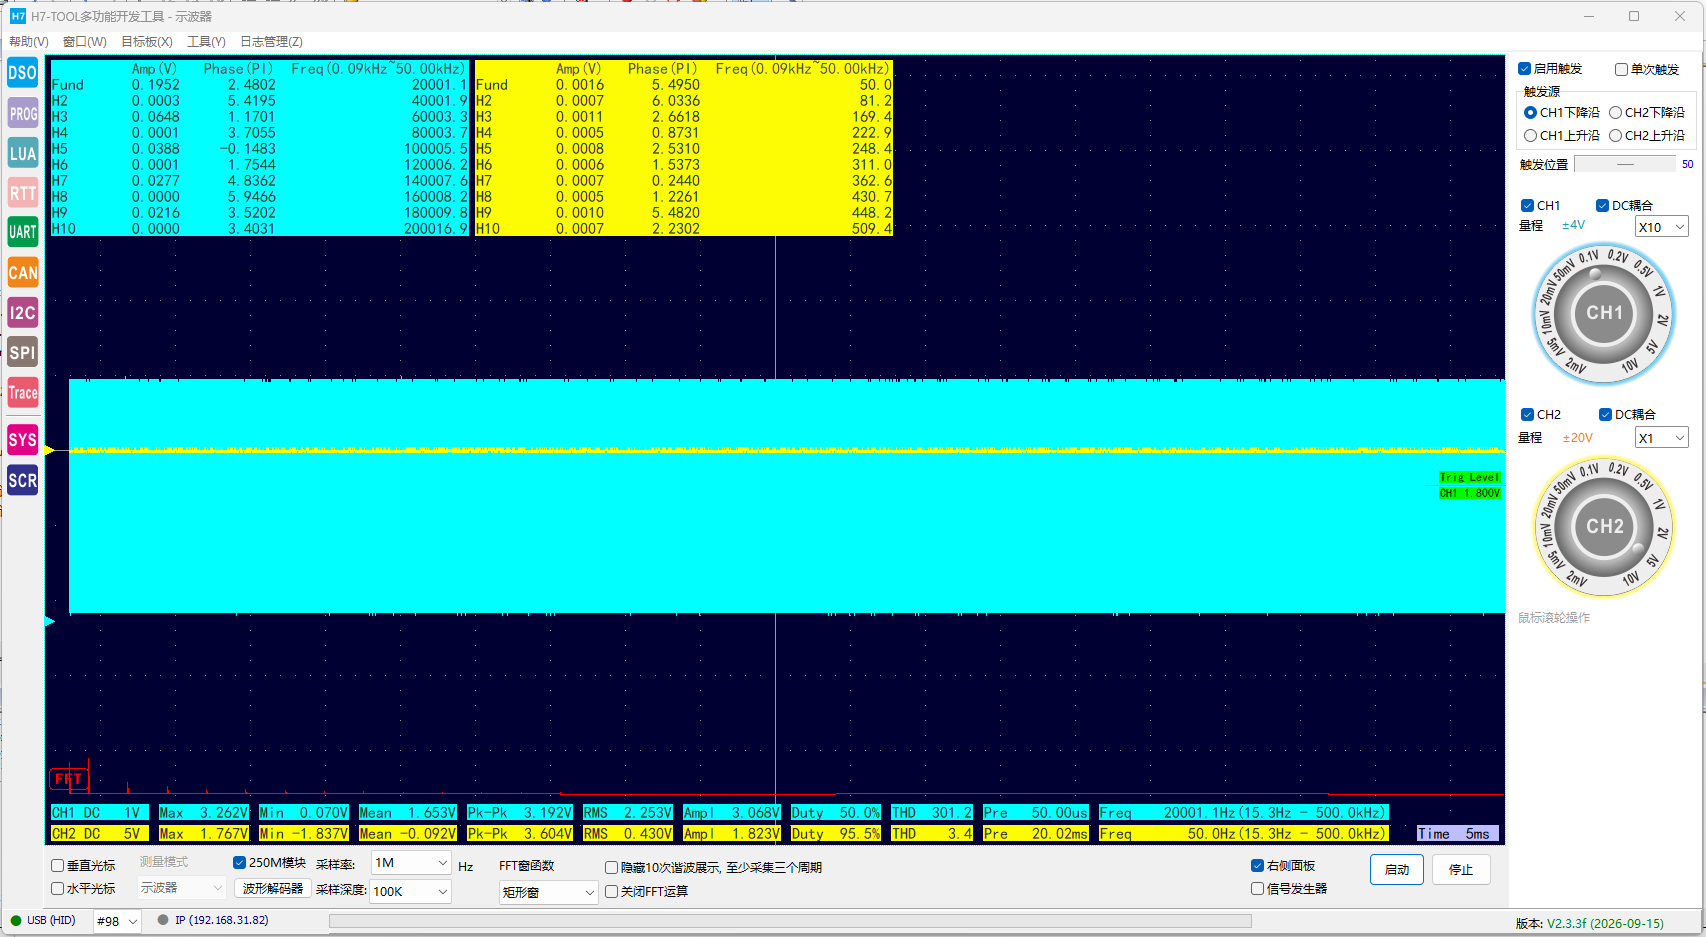
13、GPIO速度等级在实际应用中应该酌情设置,否则无谓的带来较大的过充干扰
比如配置PWM输出,设置20KHz,把引脚配置到VERY HIGH,在示波器开高带宽的情况下,会看到引脚过充,这个调节补偿电容没用。
不同硬件设计,过充大小略有区别
实际应用中推荐设置匹配的速度等级,可以有效降低干扰
修改成LOW后
14、H7-TOOL本周进展
H7-TOOL详细介绍:https://forum.anfulai.cn/forum.php?mod=viewthread&tid=89934
距离上次周报更新快两个月,这两个月是最疯狂的两个月,几乎完成了之前一年才能完成的工作指标,同样也是通宵最多的两个月,不出意外本月末将正式发布新版。
8月份的时候完成了对串口助手,CAN/CANFD助手和RTT助手无痛使用体验和性能的大幅度提升。下面介绍下最近两个月的更新
1、脱机烧录
(1)增加多款芯片的脱机烧录支持
(2)自制Flash读写保护算法系列,智芯Z20K14x制作使能和解除算法,支持在线烧录和脱机烧录使用
(3)为英飞凌车规级双核CYT2B自制脱机烧算法CFLASH, WFLASH和SFLASH,解决MDK和IAR提供的算法文件极其不稳定问题
(4)为芯海CS32L0自制Flash读写保护算法
(5)自制Flash读写保护算法系列,为华大CIU32L030制作使能和解除算法,支持在线烧录和脱机烧录使用
额外有几个帖子
(1)脱机烧录解决STM32G474的PCROP保护开启,但是不开启RDP读保护和PCROP_RDP,导致解除保护比较繁琐
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132392
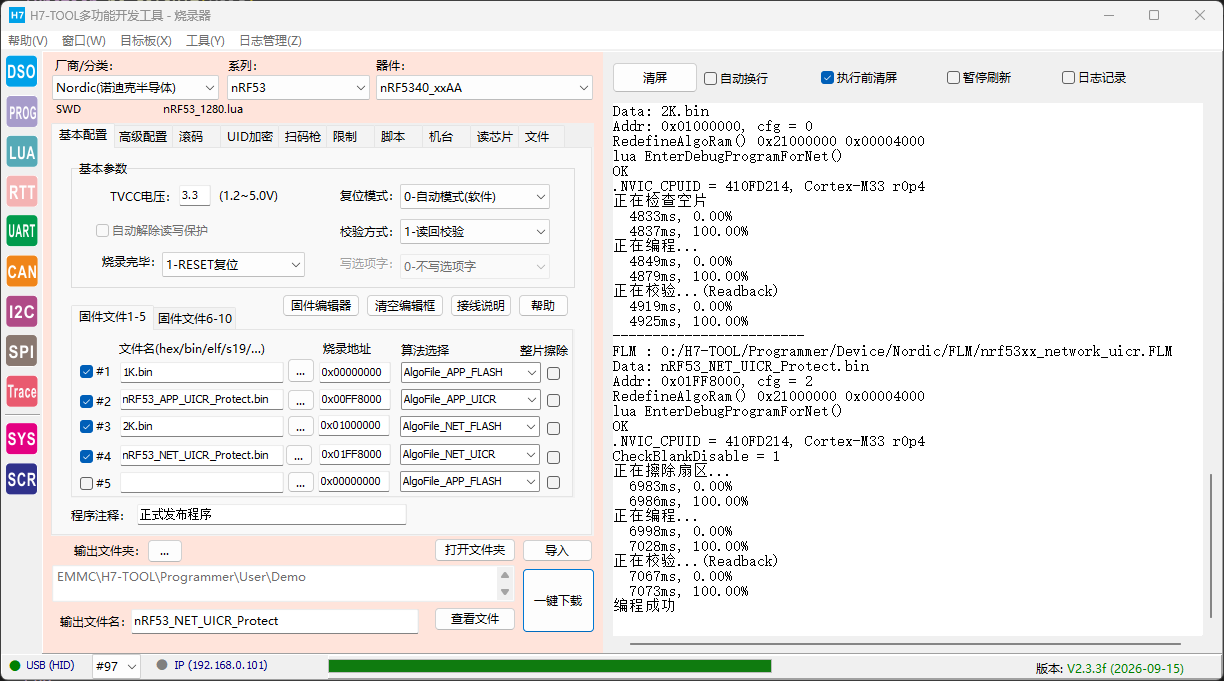
(2)脱机烧录nRF5340系列的SWD接口读写保护设置方法,APP核和NET核要单独设置,
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132271
2、H7-TOOL再迎重要功能,真正意义的原生无线仿真器,成功打通USB, 以太网和WIFI全链路,支持局域网和外网
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132305
3、首版H7-TOOL的250M示波器逻辑分析解码功能已经完成,支持SPI,CAN, I2C, CANFD,RS485,RS232,UART
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132288
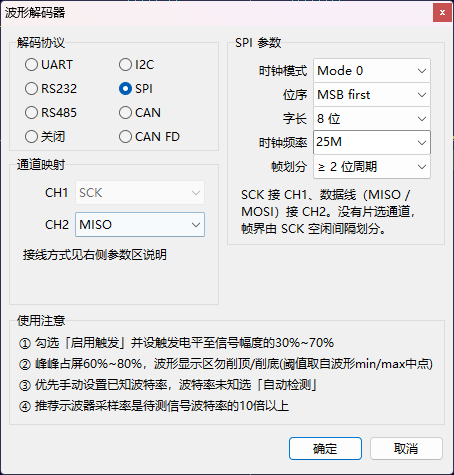
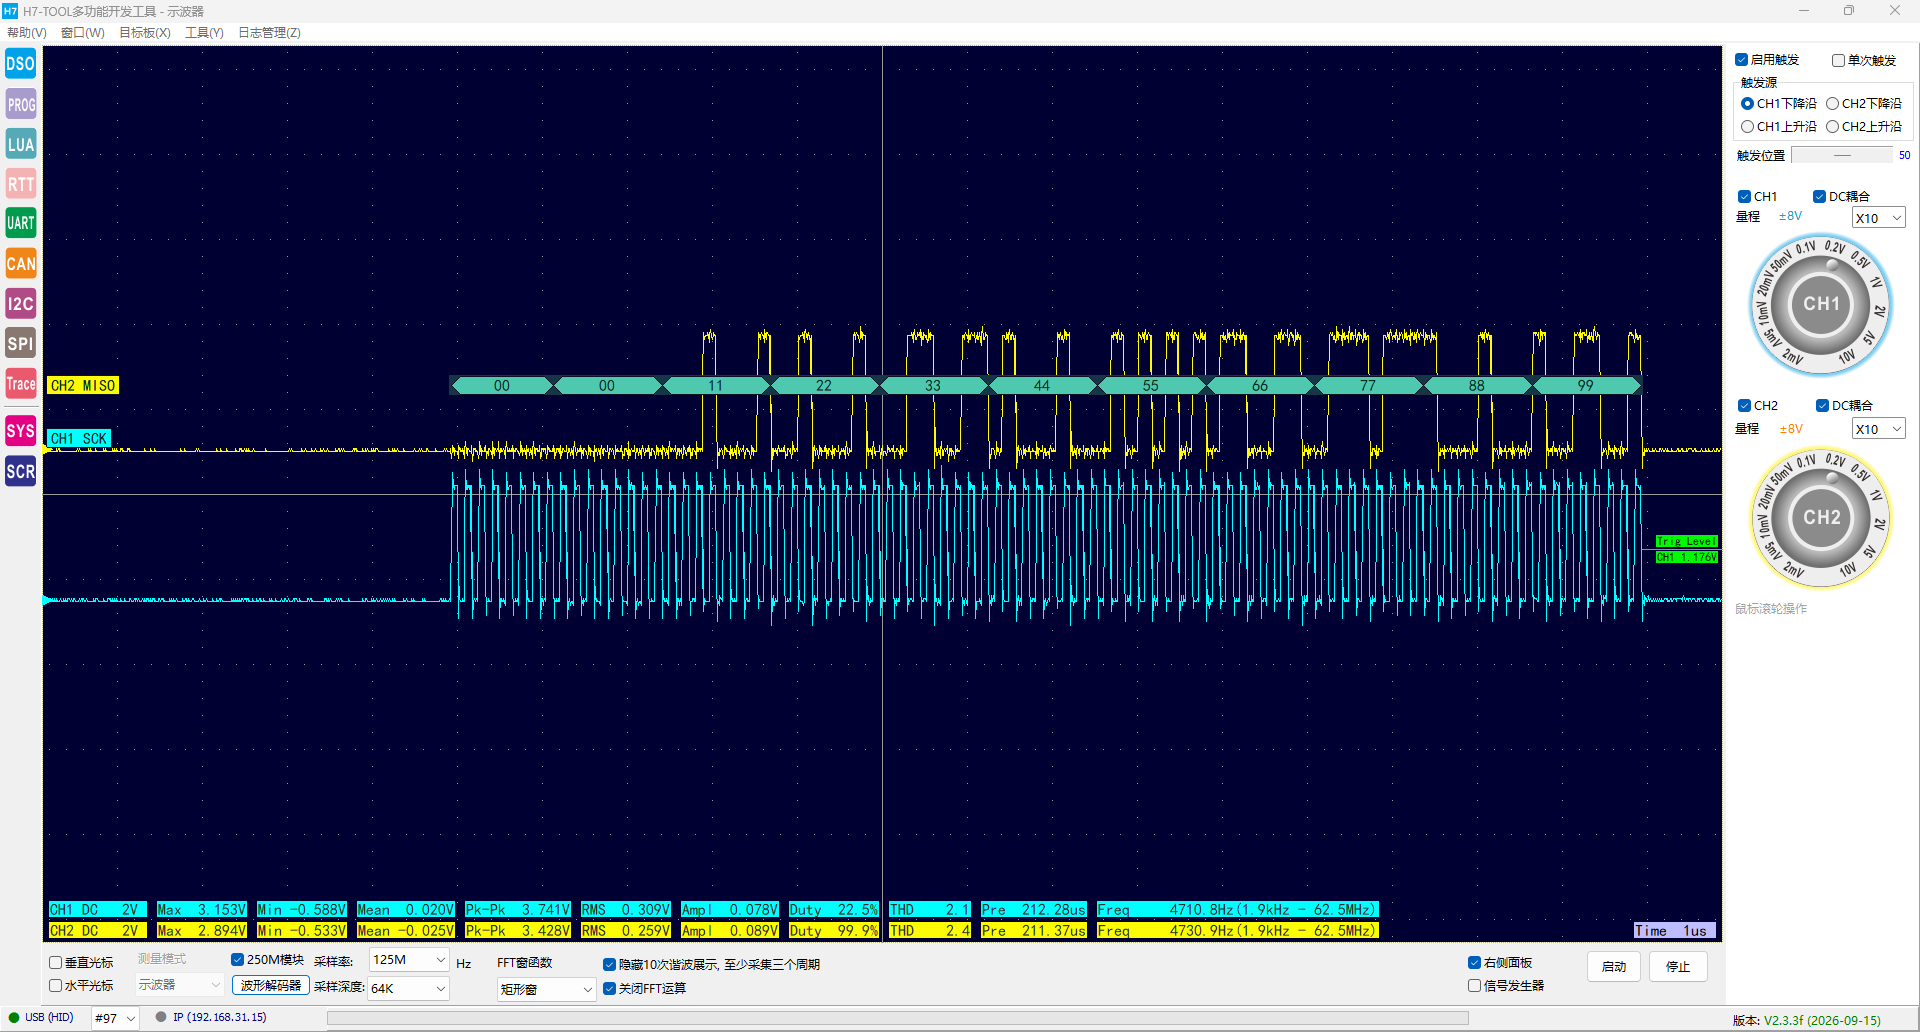
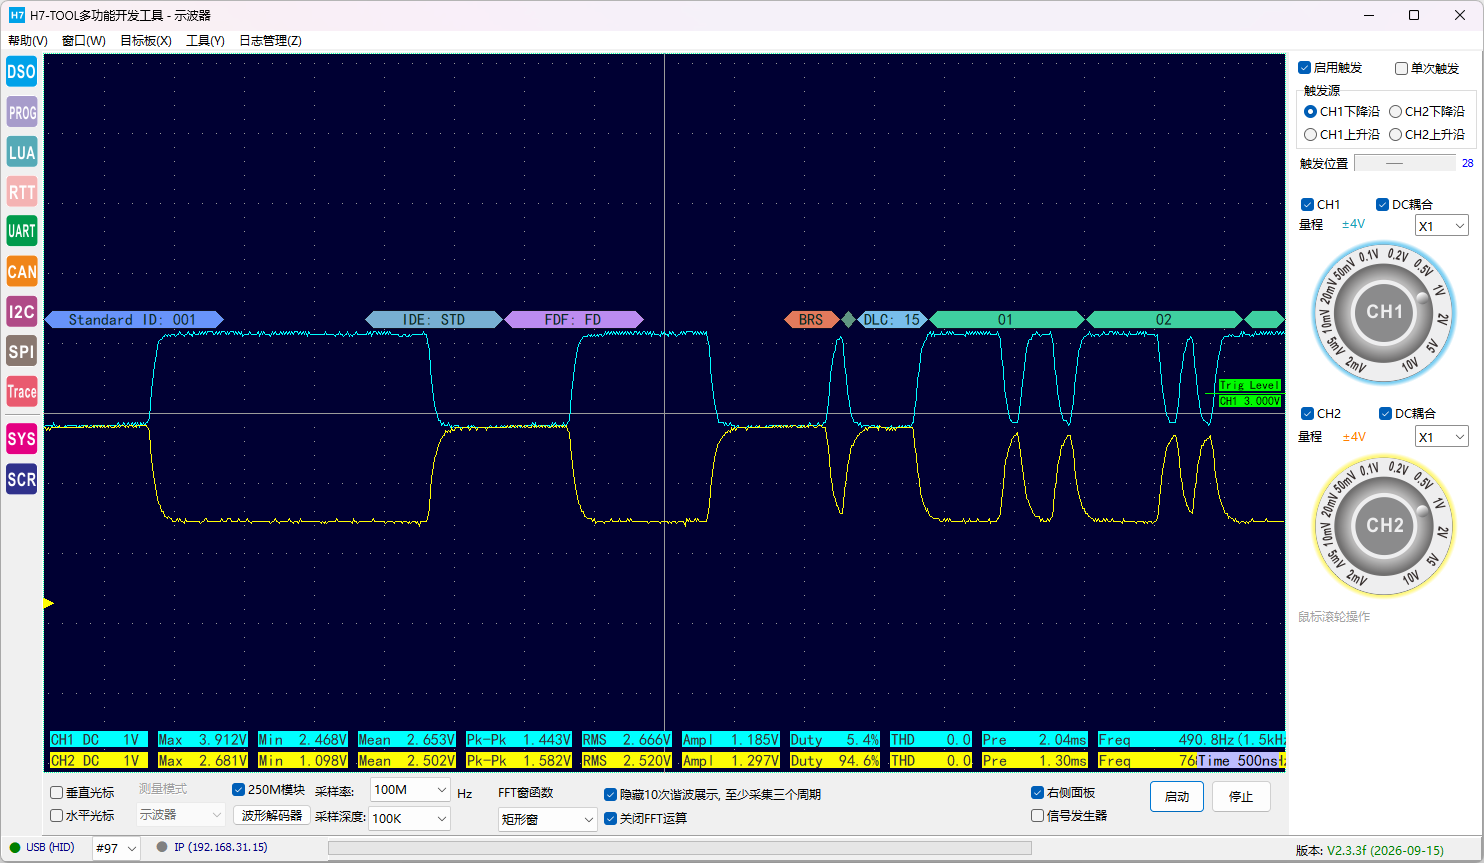
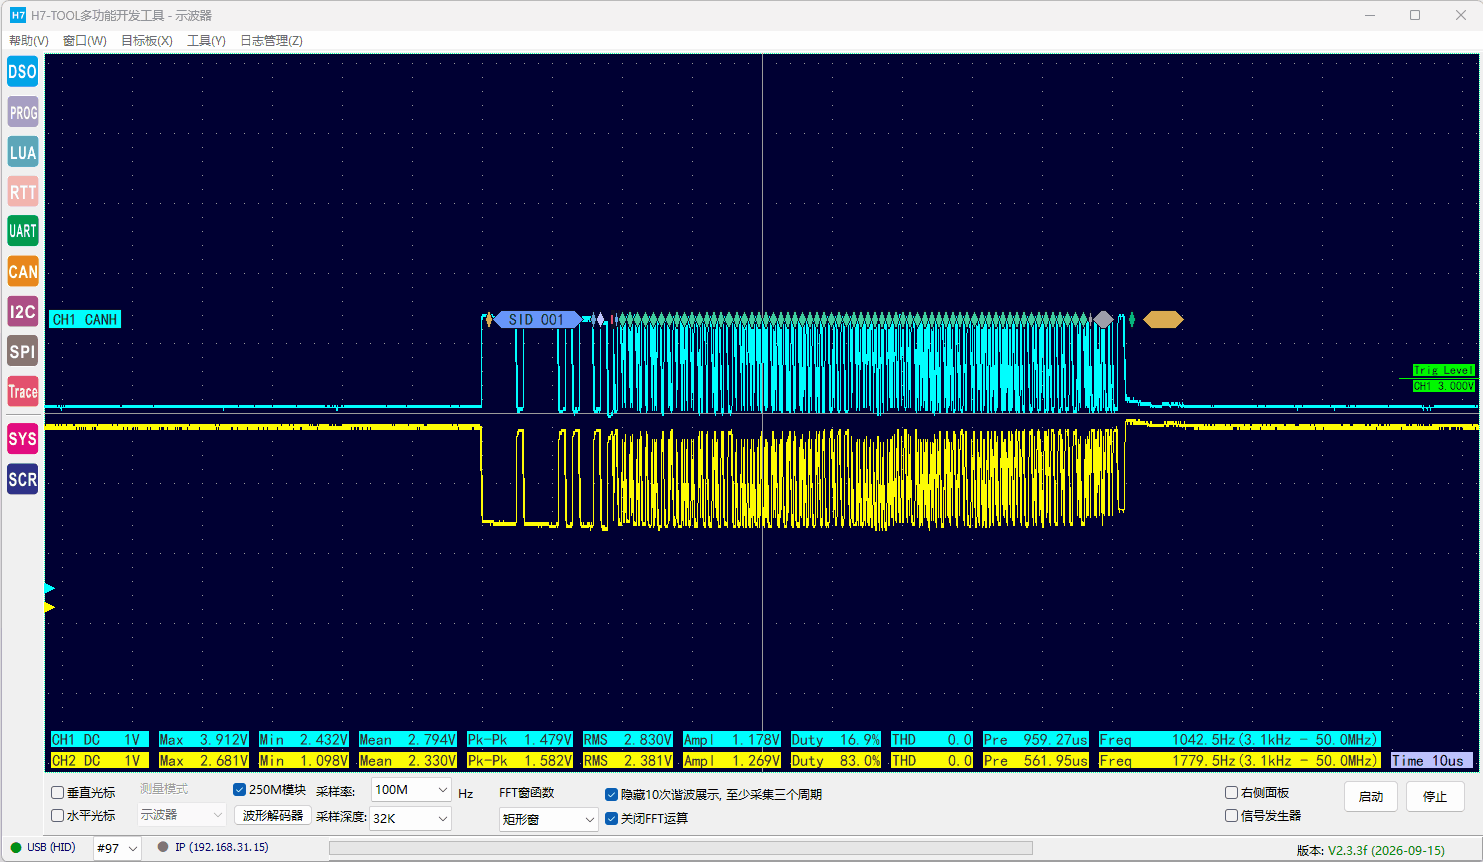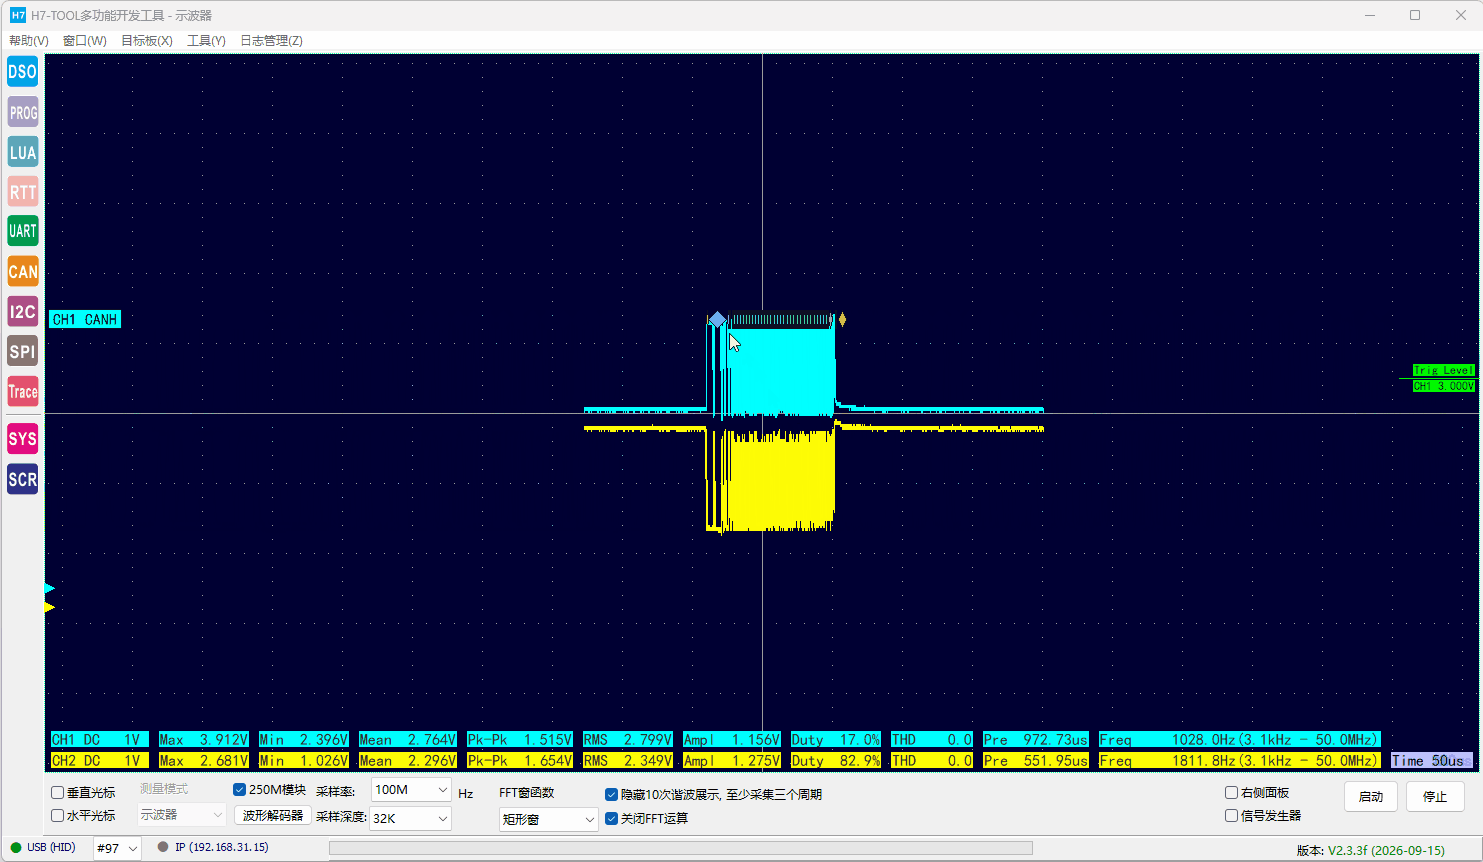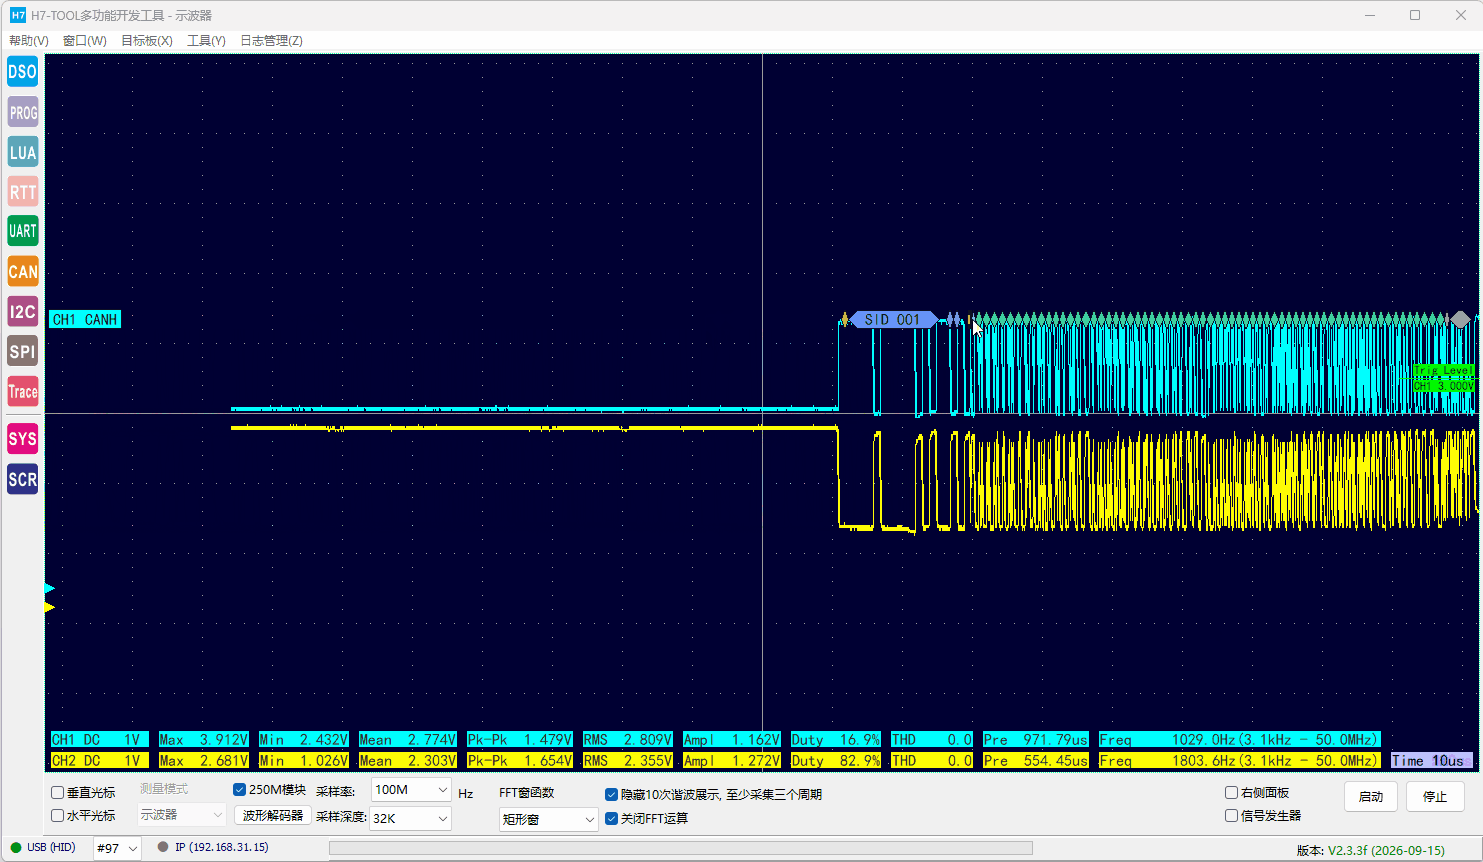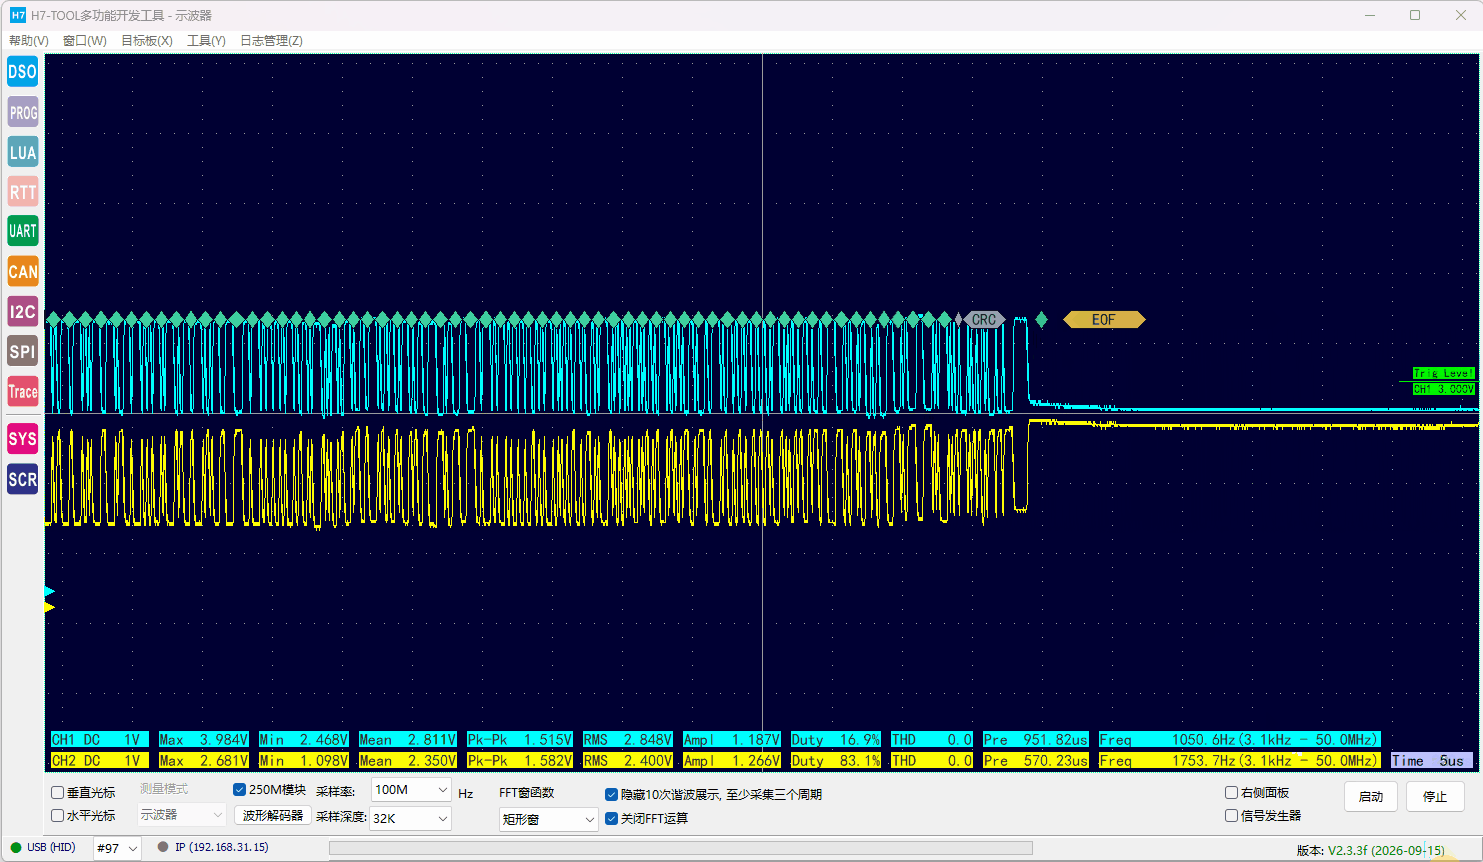
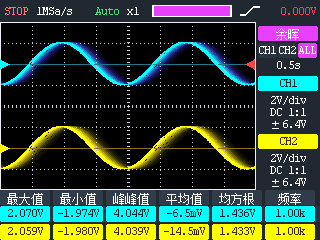
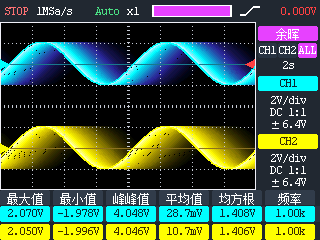
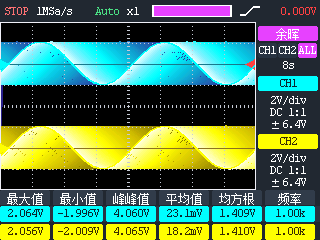
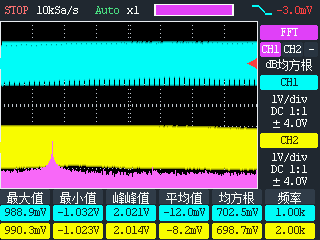
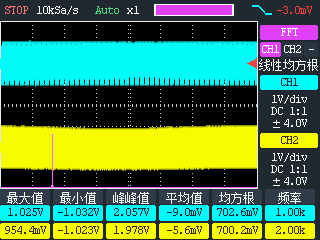
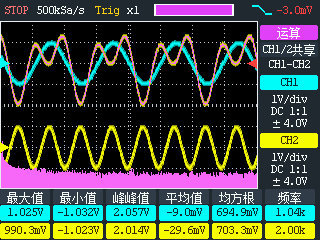
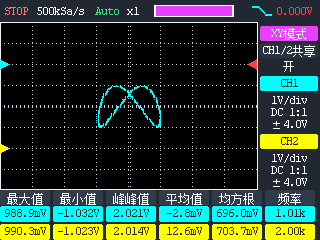
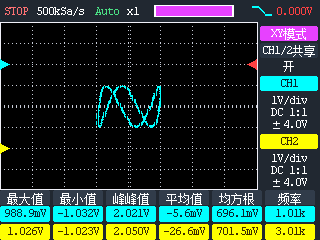
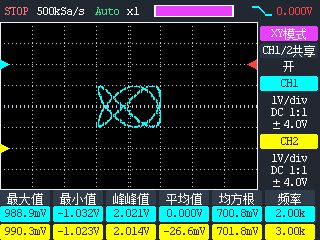
4、H7-TOOL的250M便携示波器正式完结,集齐常规示波器所有功能
现在250M便携示波器是上,常规示波器有的功能,它基本都有了。
1、正常触发,普通处理,单次触发,ZOOM放缩查看。
2、余晖,光晕,自动搜索
3、FFT,双通道运算,XY模式等
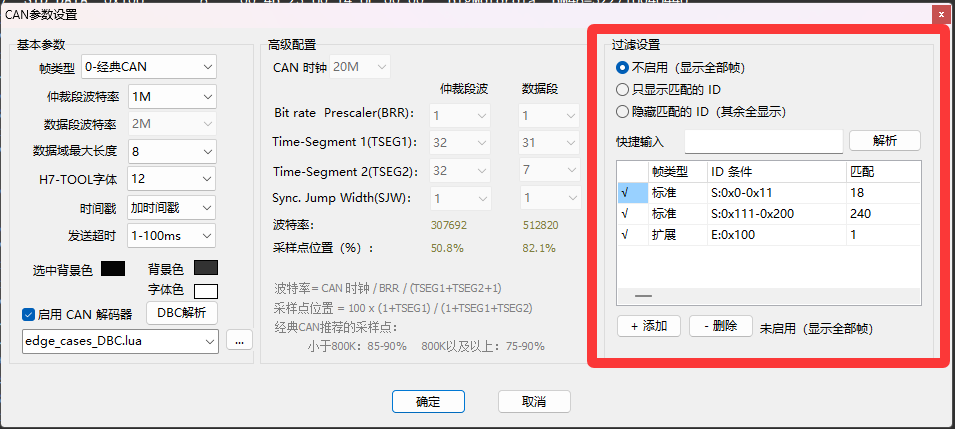
5、H7-TOOL的CAN/CANFD助手增加DBC文件解析功能,同时增加ID过滤UI配置
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132337
DBC档也称为CAN database file,是控制局域网络(CAN)设备的设备描述档案,其中会包括各物理量的名称、转换比例、定义等资料。
这几天学习了下CAN DBC文件,并为TOOL添加了支持,上位机这里加载DBC文件,直接就可以生成解码器LUA文件,然后勾选上就可以测试了,非常方便

动态图:

同时增加ID过滤的UI配置,之前是LUA脚本设置的,大家使用不够便捷,直接将其放在上位机上,方便大家配置。
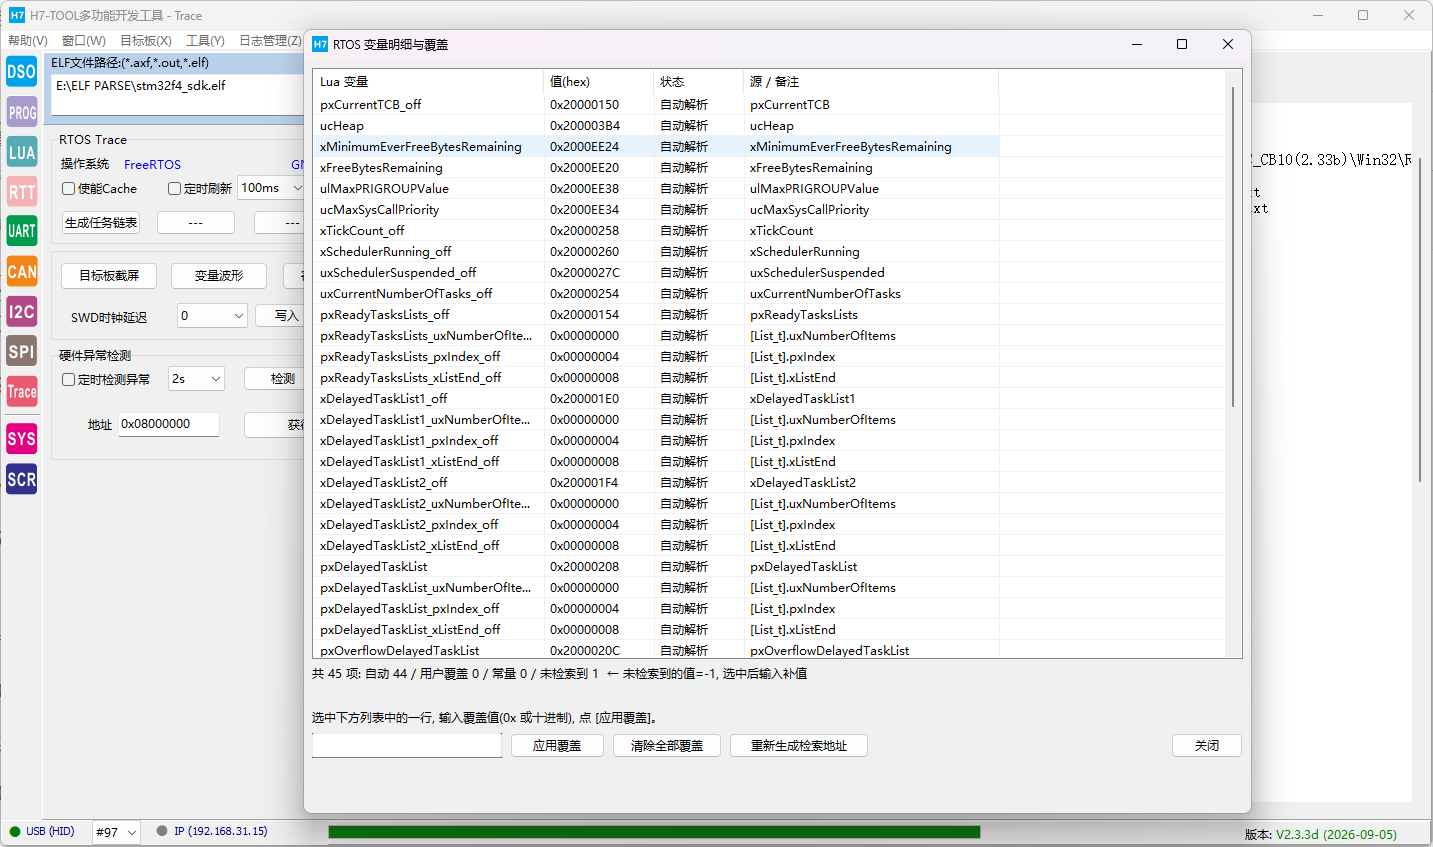
6、重要进展,继H7-TOOL打通上位机和下位机全链路UTF-8后,成功自制RTOS Trace的GCC, MDK和IAR解析方案,告别MDK依赖
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132221

7、提升Scope HSS波形模式数组和结构体变量体验,并且告别MDK依赖,自制GCC, MDK和IAR可执行文件解析方案
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132222
变量信息更加直观
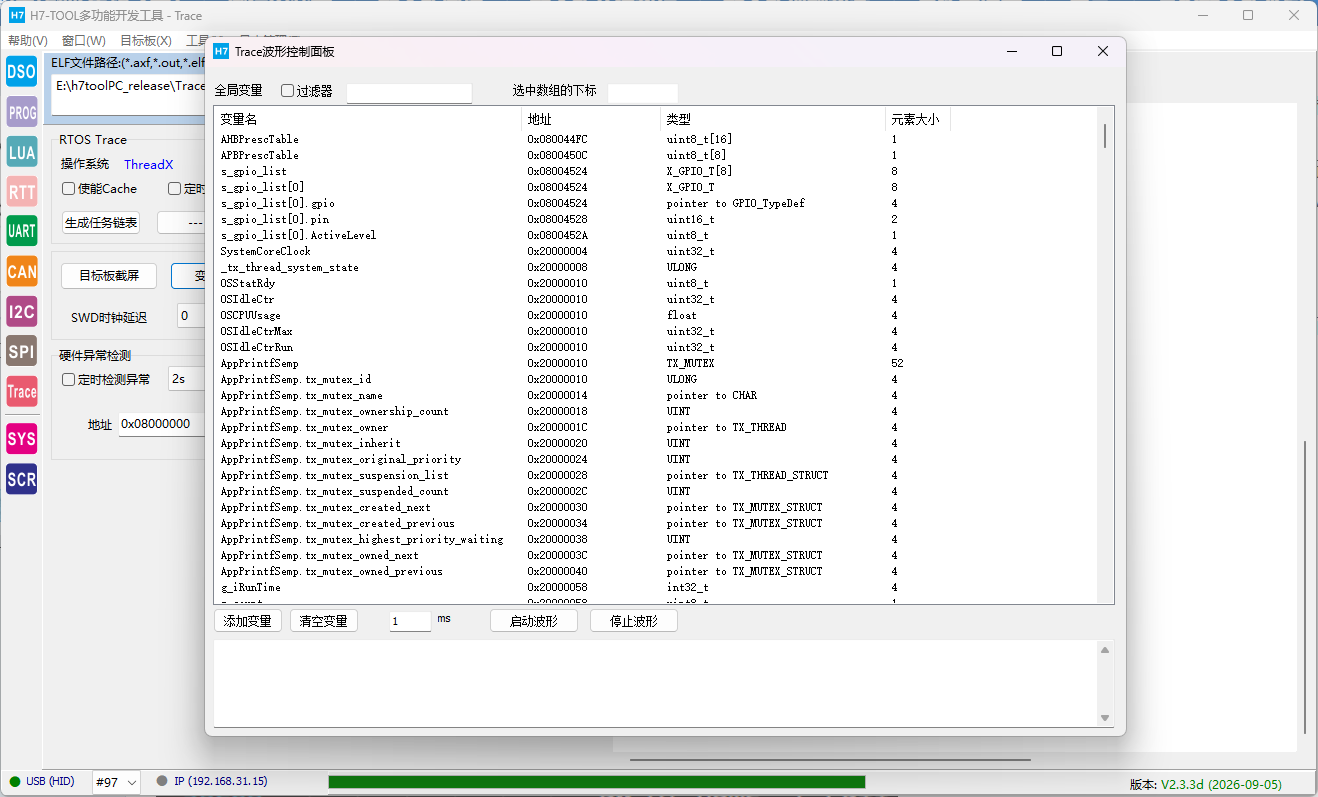
特别是数组和结构体变量成员添加更加方便。
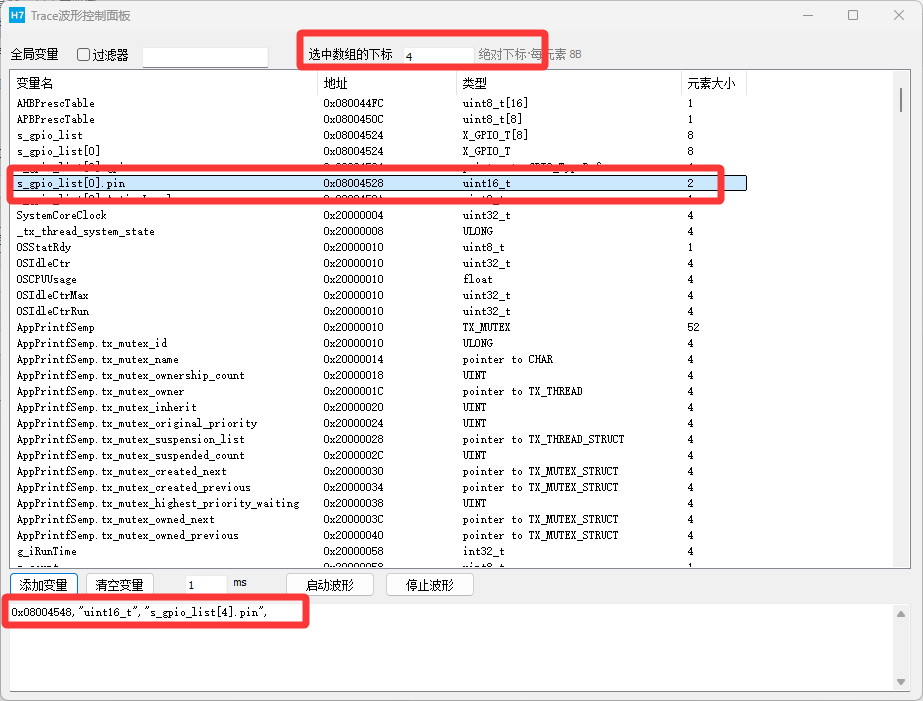
比如添加APBPrescTable得第2个下标变量,直接选中,设置下标为2,然后添加变量即可,不再需要大家手动计算地址了
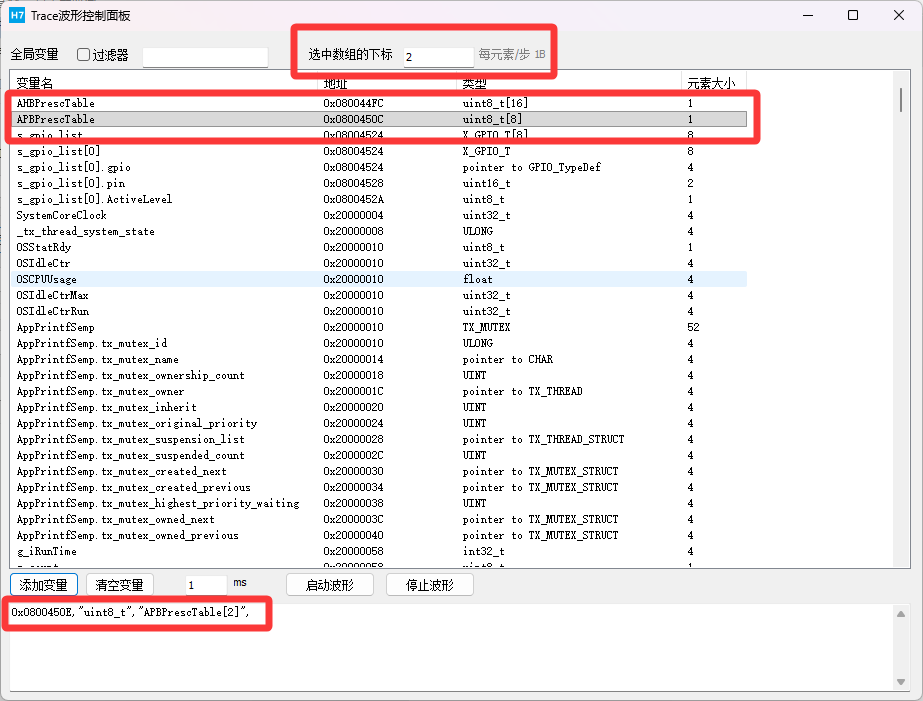
又比如结构体变量s_gpio_list, 他有8组,比例我要访问下标是4得情况下成员pin,那边就是
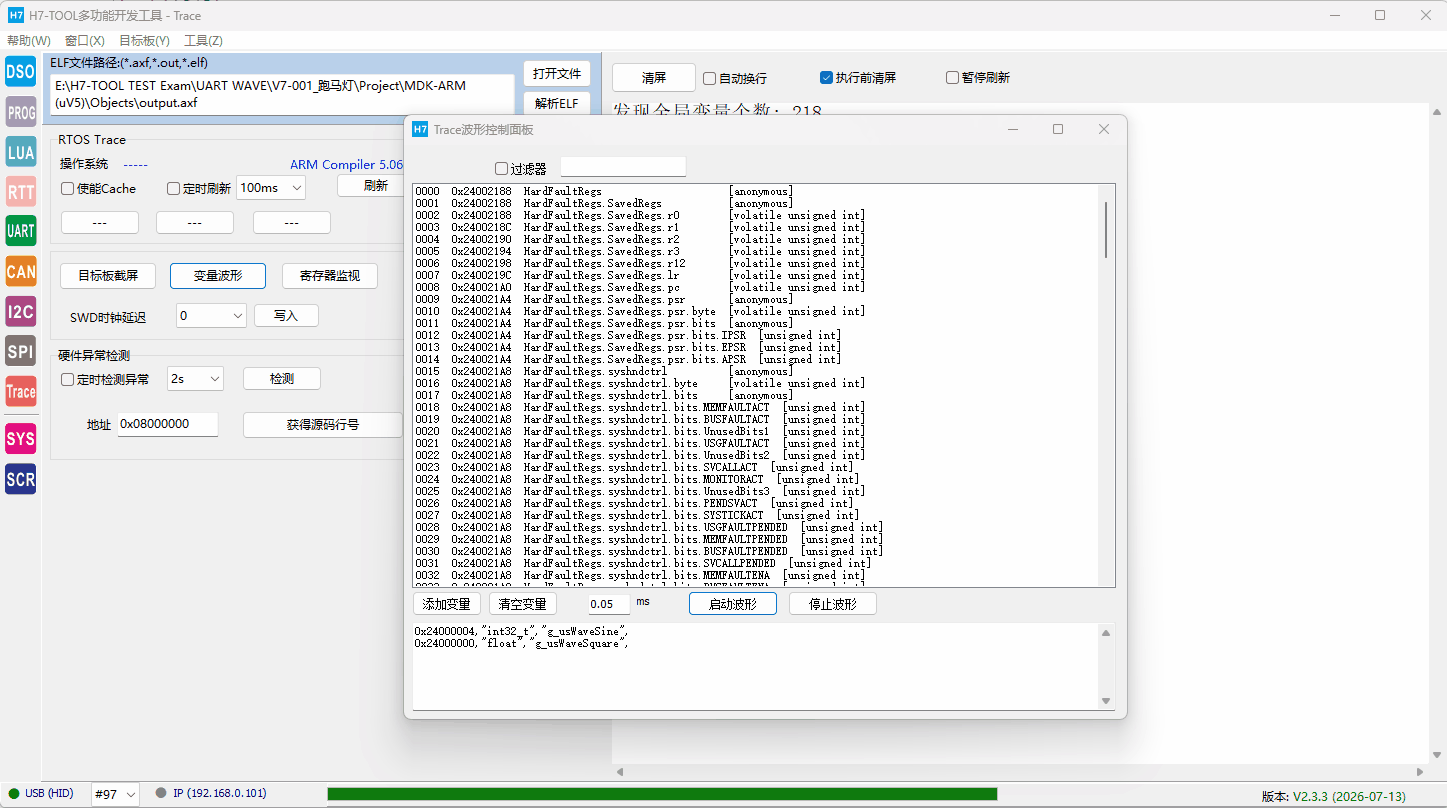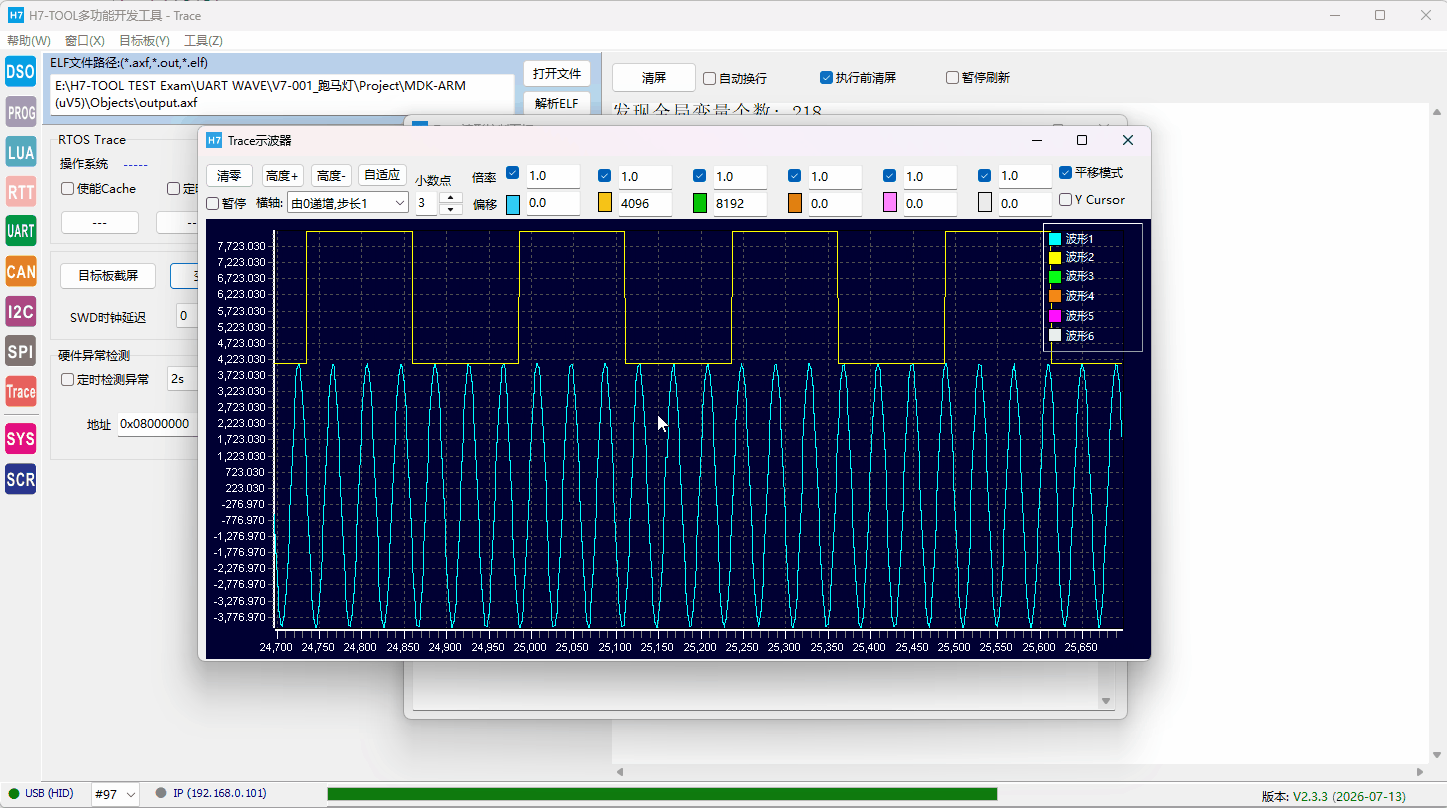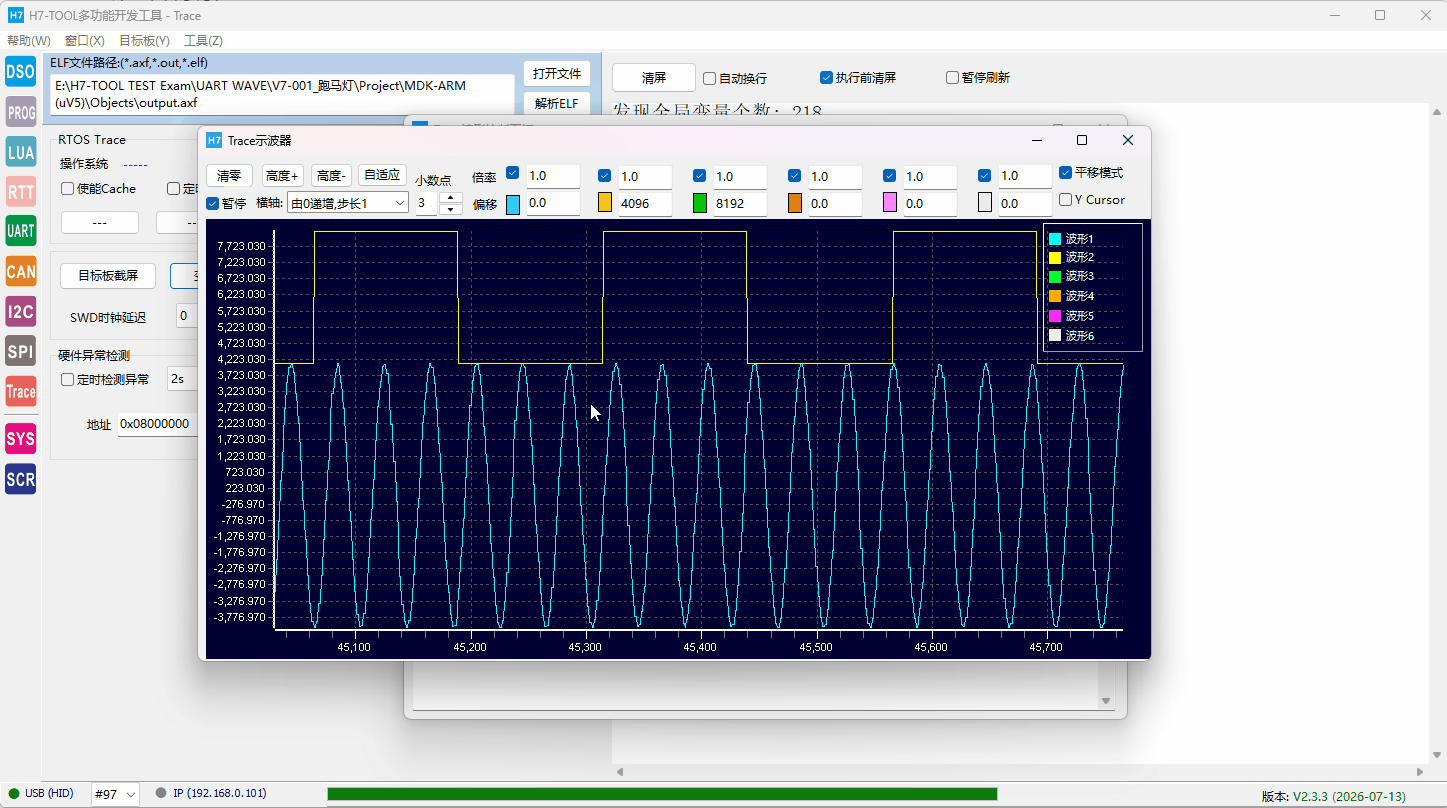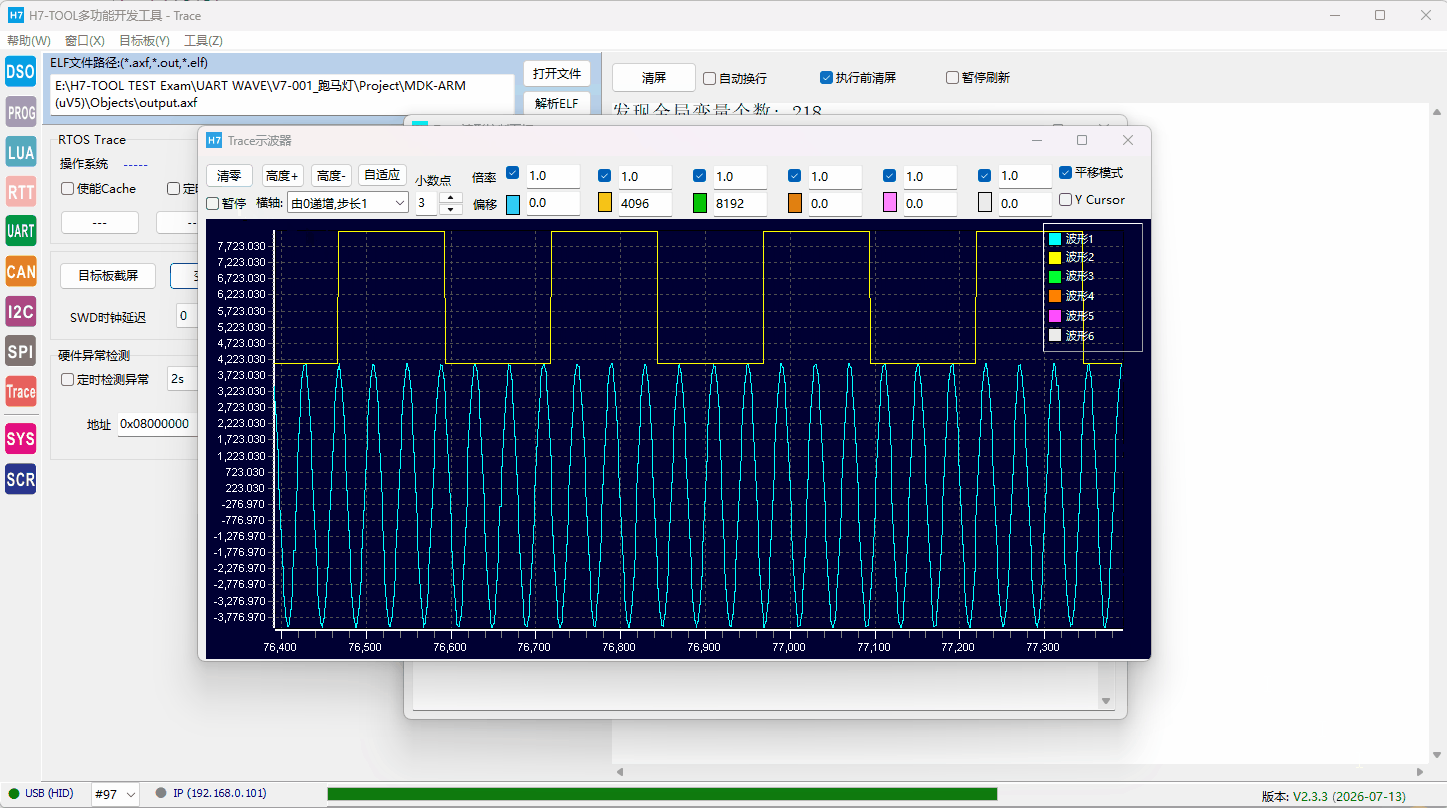
HSS模式得波形速度在上个月修改得到大幅提升,从1KHz增加到20KHz采样速度,无需用户嵌入代码到目标,全程无需复位芯片检测变量
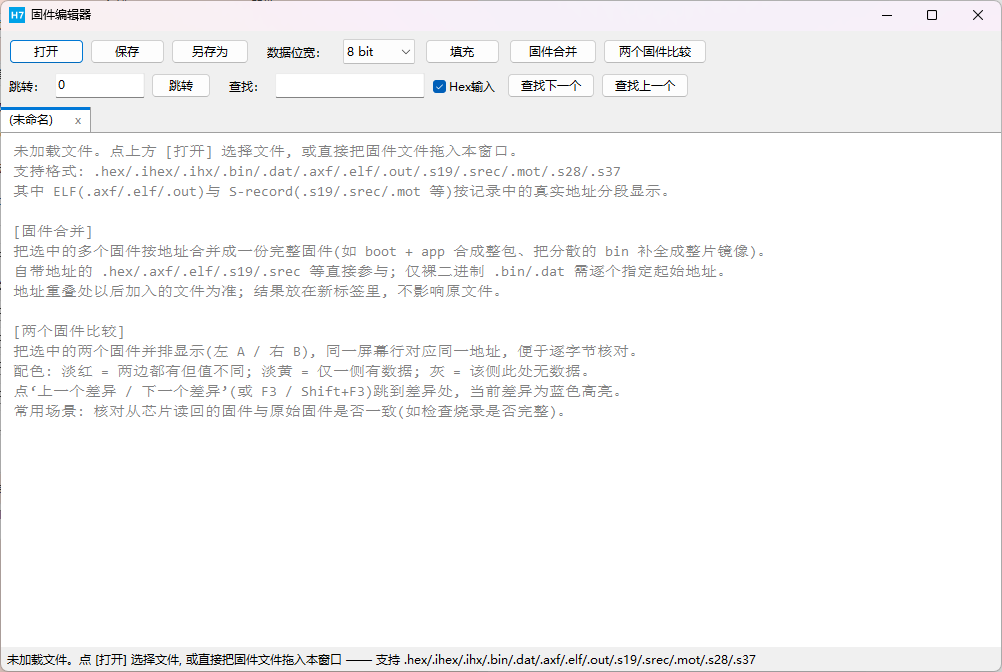
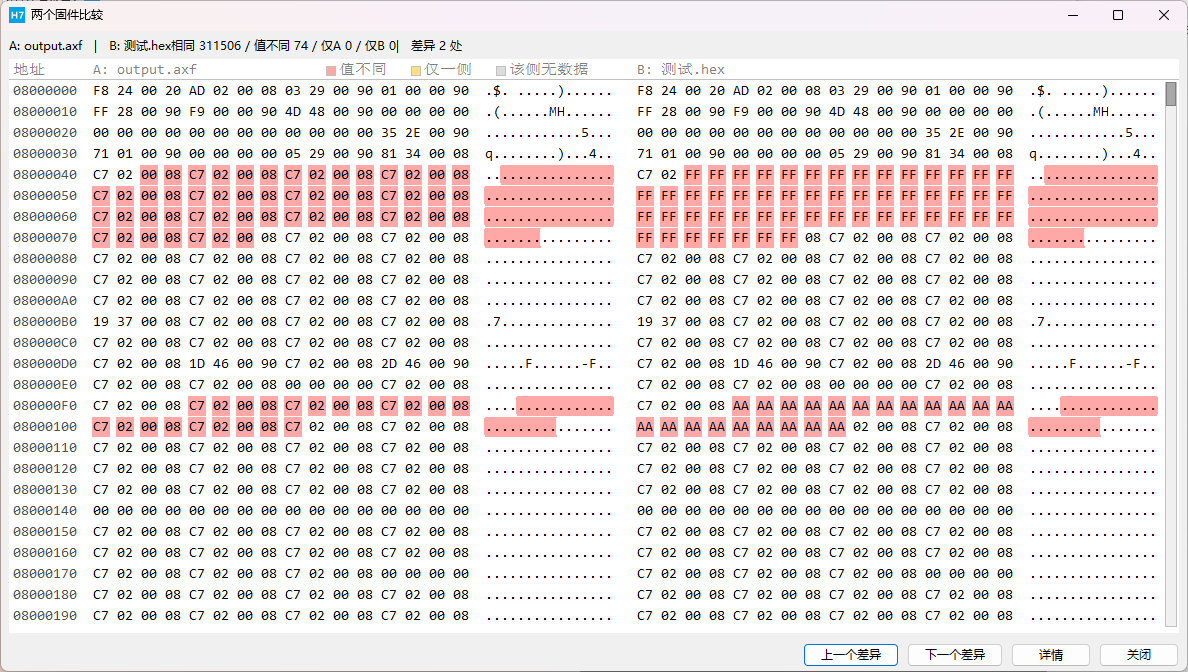
8、H7-TOOL脱机烧录推出固件编辑器,支持比较和合并,覆盖axf,elf,out,hex,bin,srec,s19等,满足日常各种场景
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132248
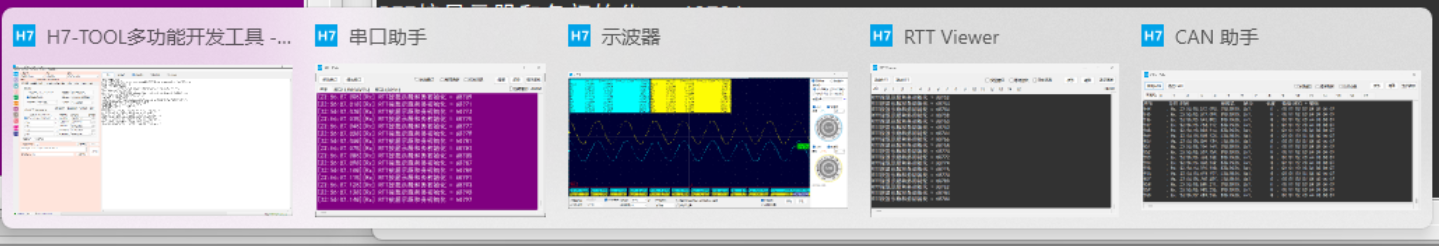
9、H7-TOOL的250M示波器,RTT助手,CAN助手和串口助手完成完全独立,像QQ聊天窗口一样随点随用, 大大提升用户体验
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132255
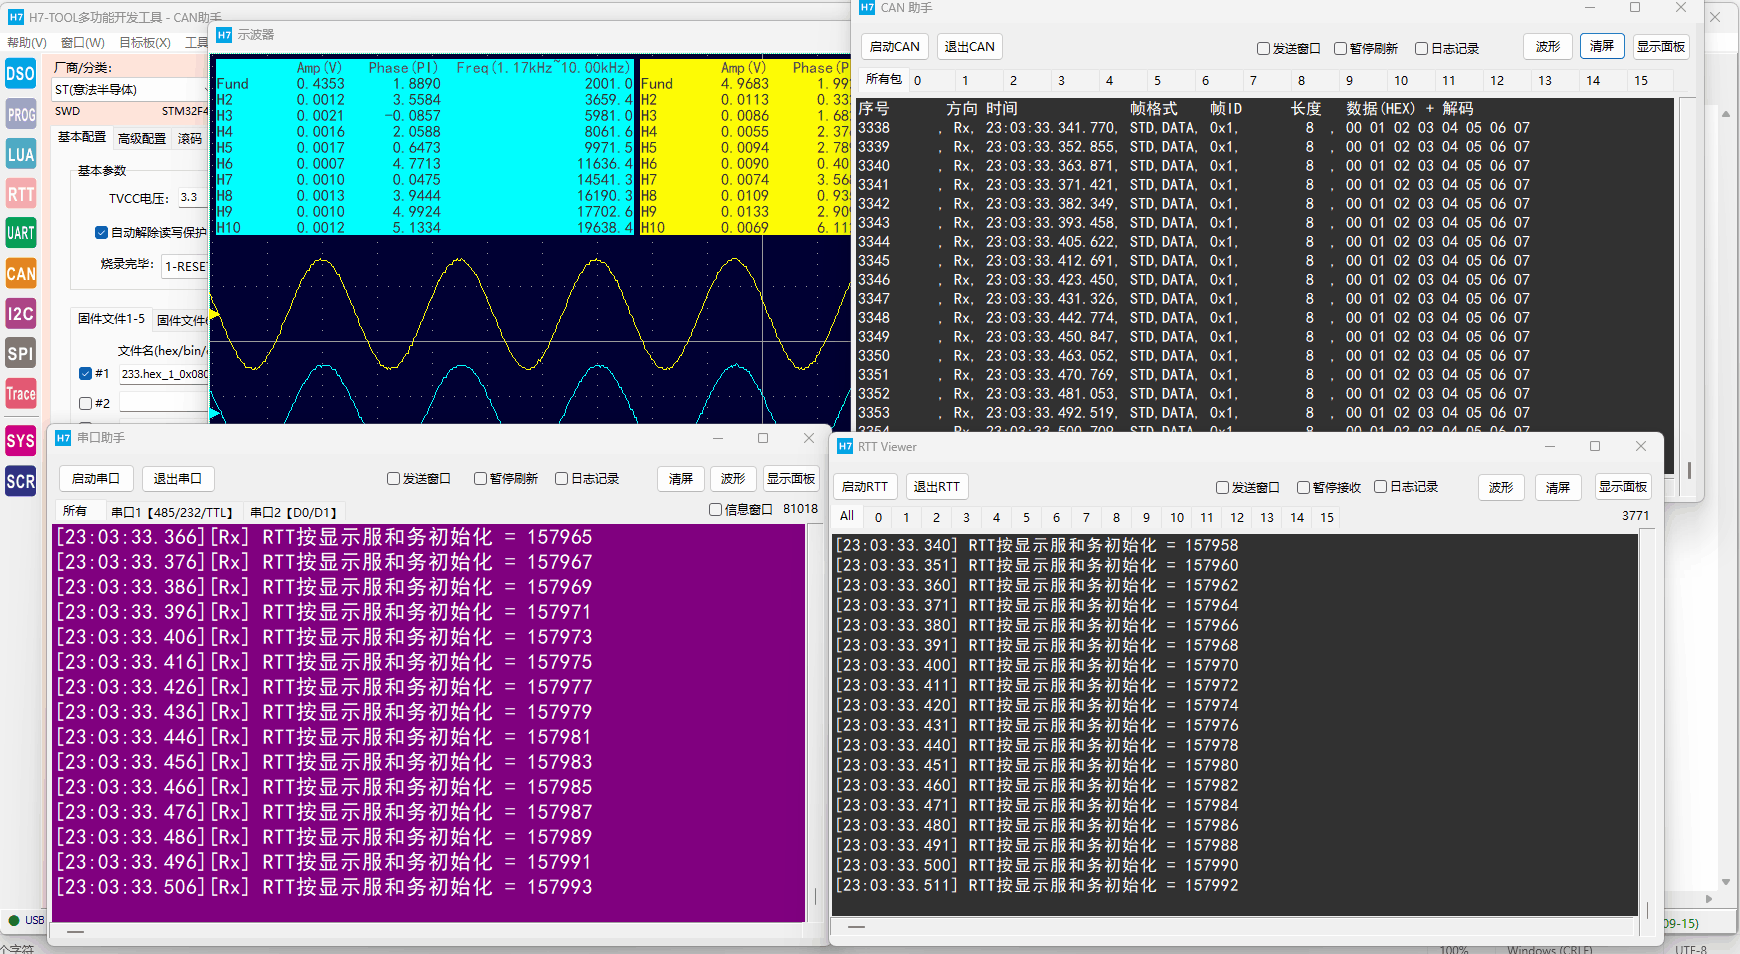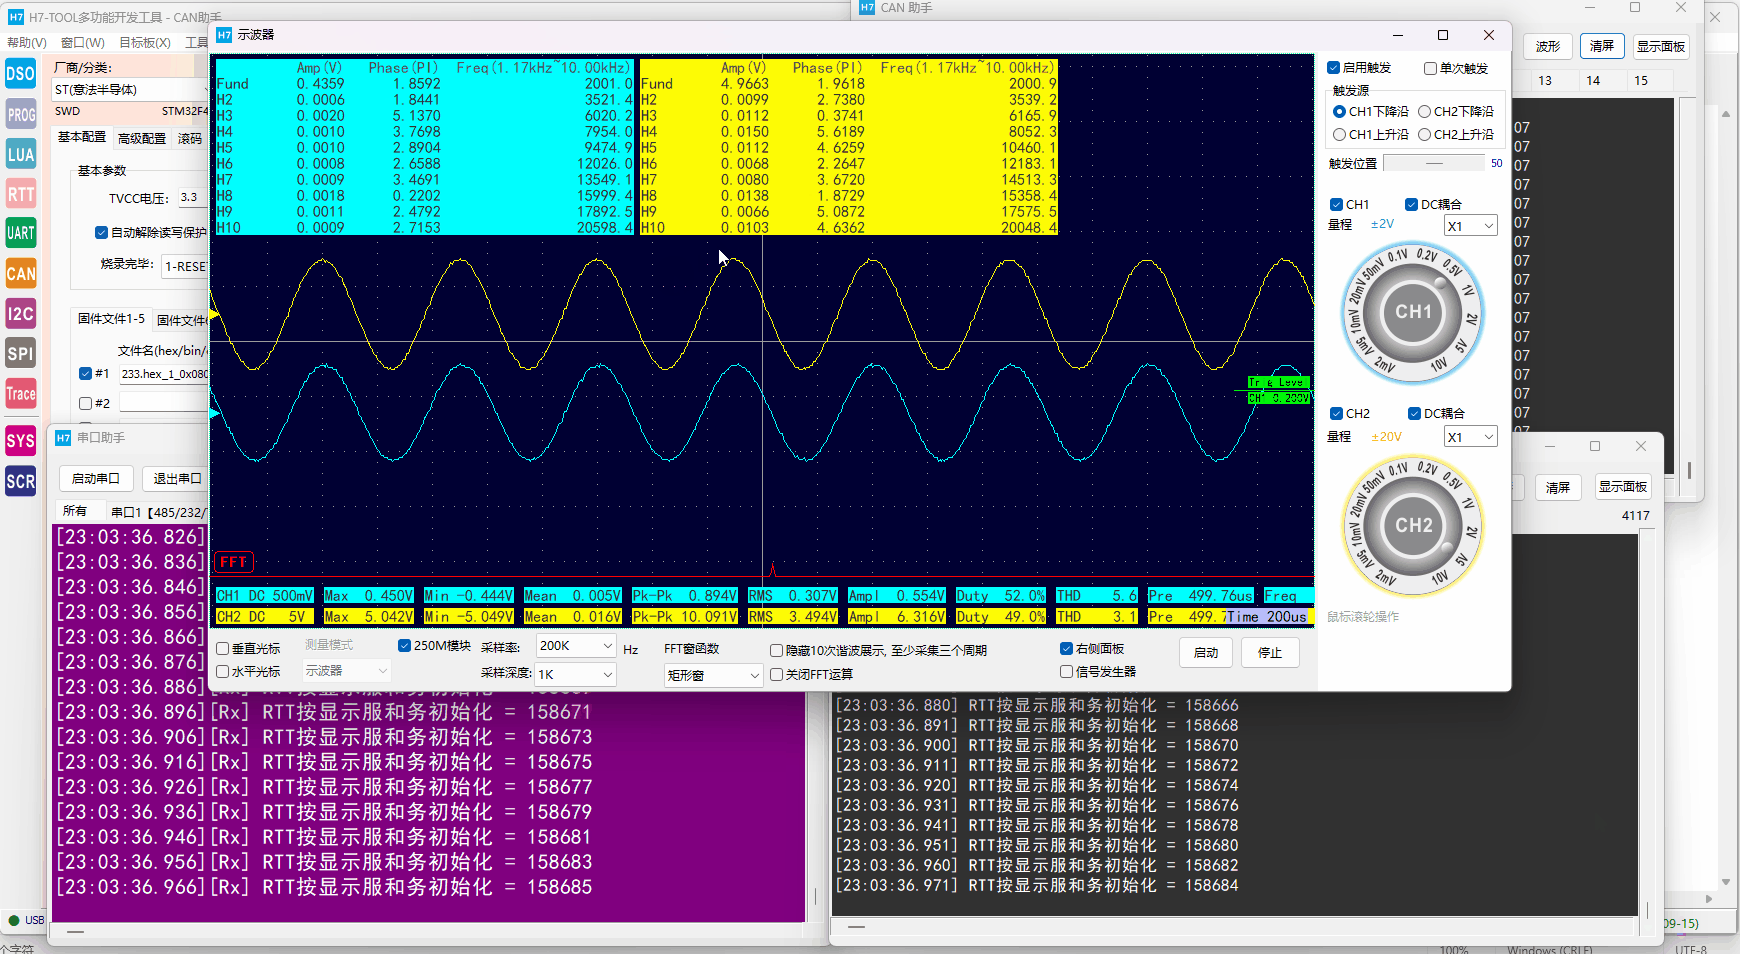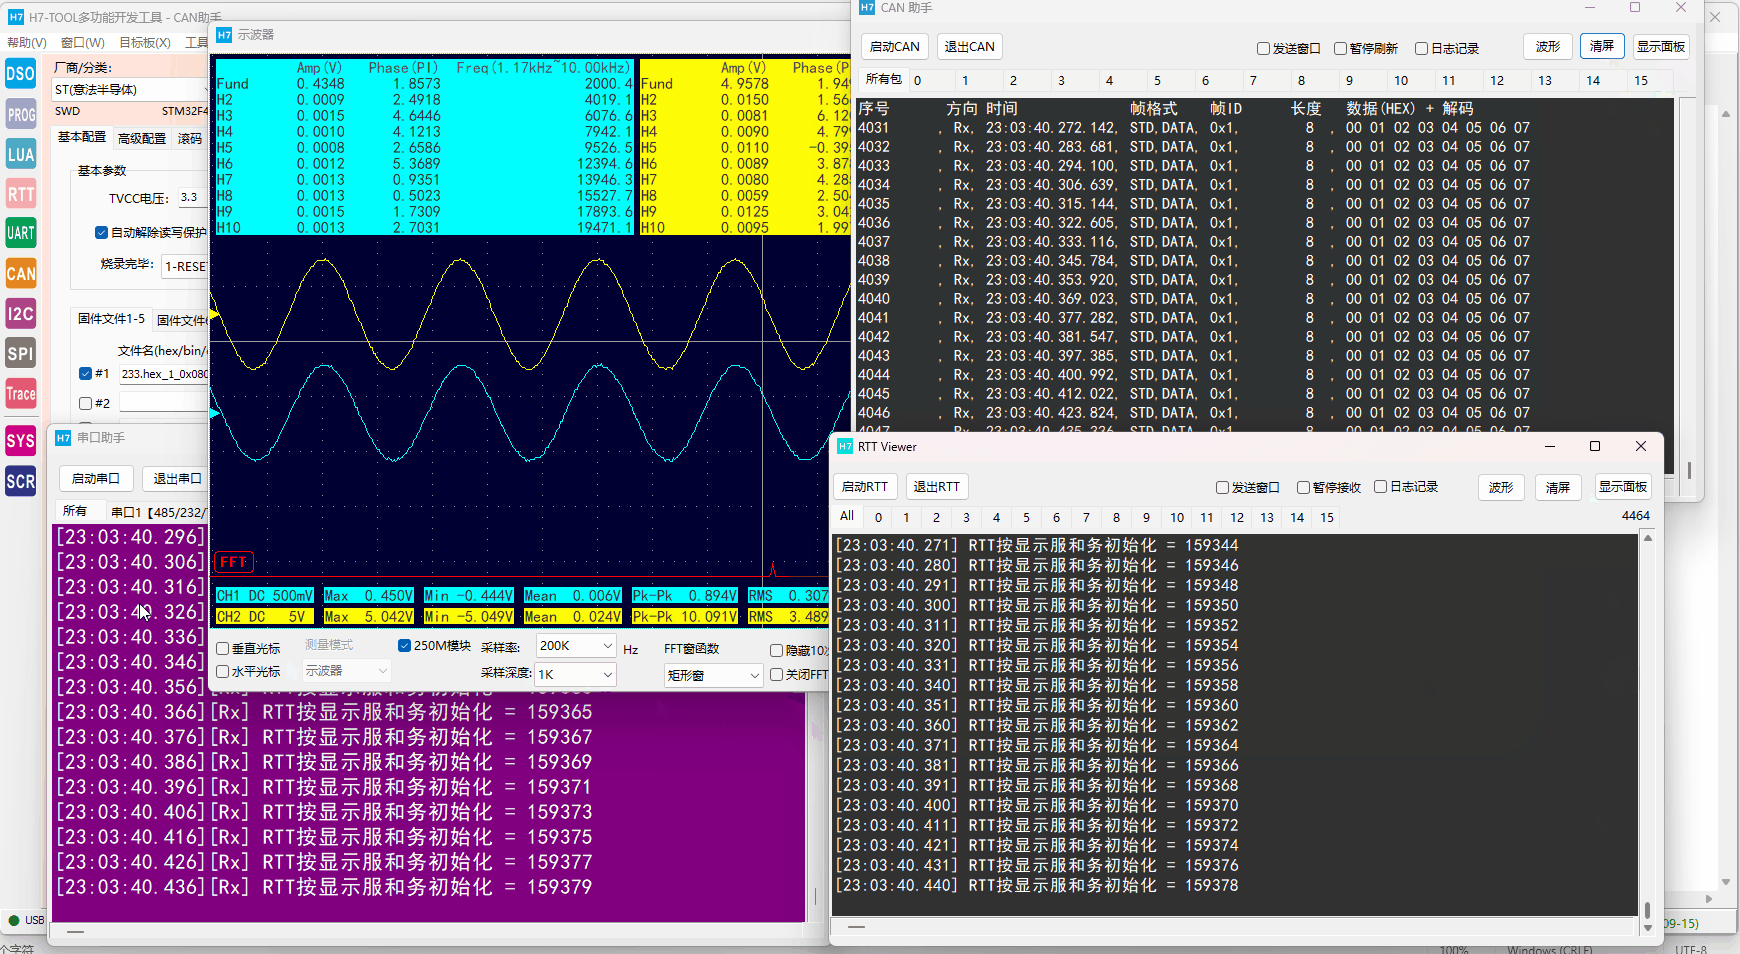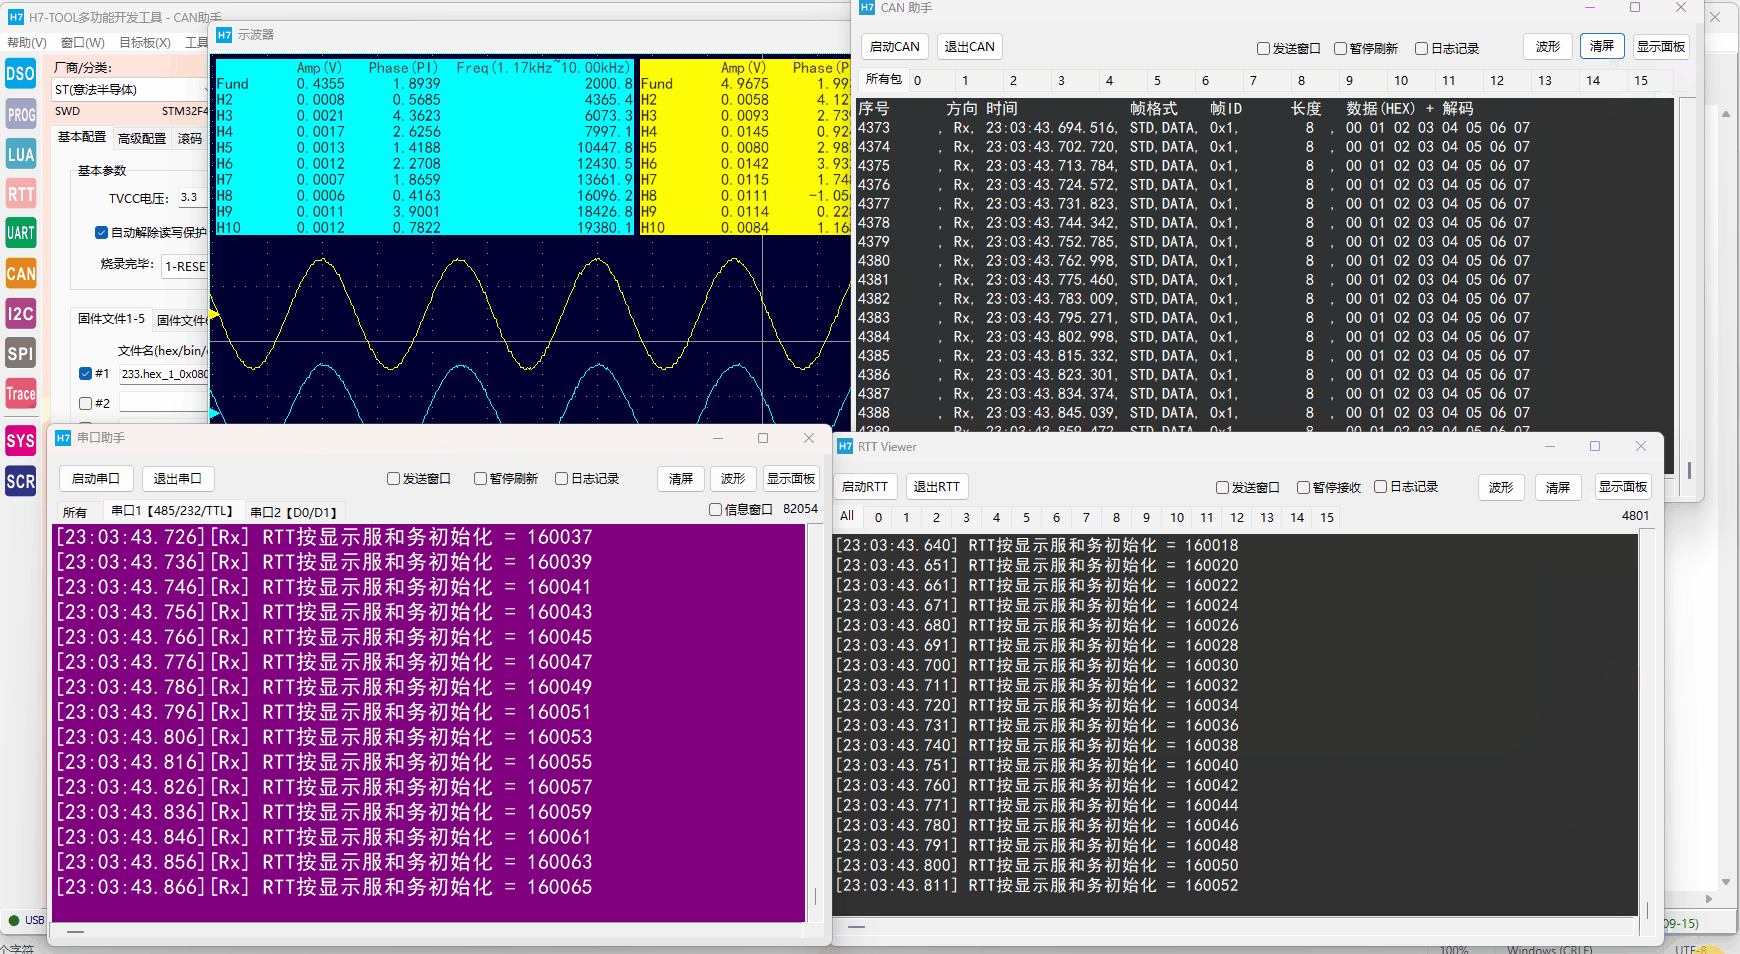
同时双通道各100K存储深高速放缩问题已经解决
下面是100M,100K存储,放缩效果
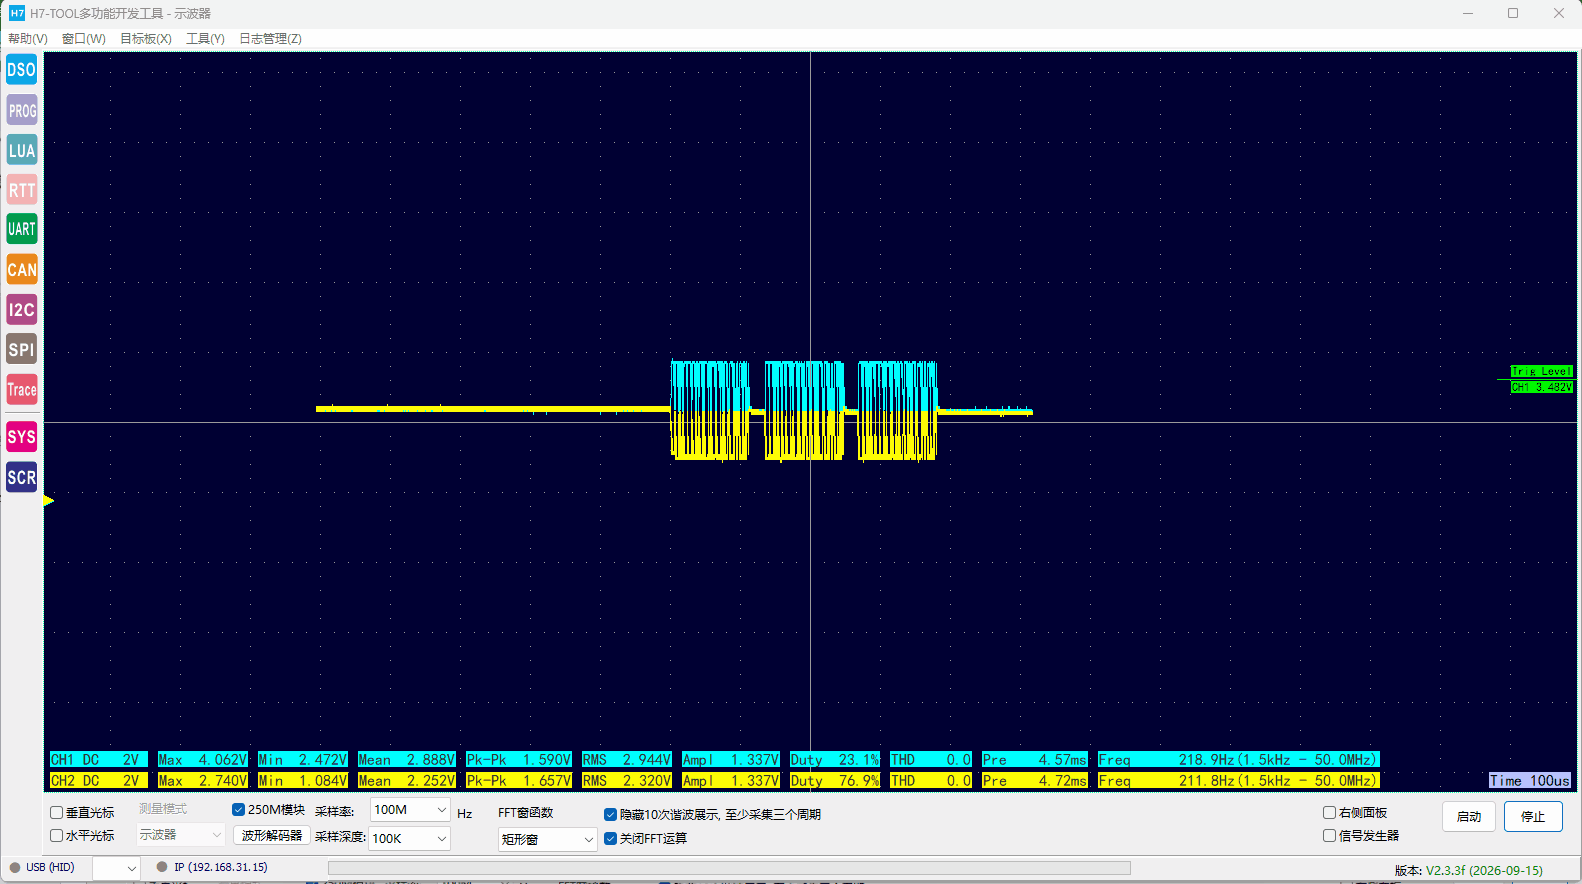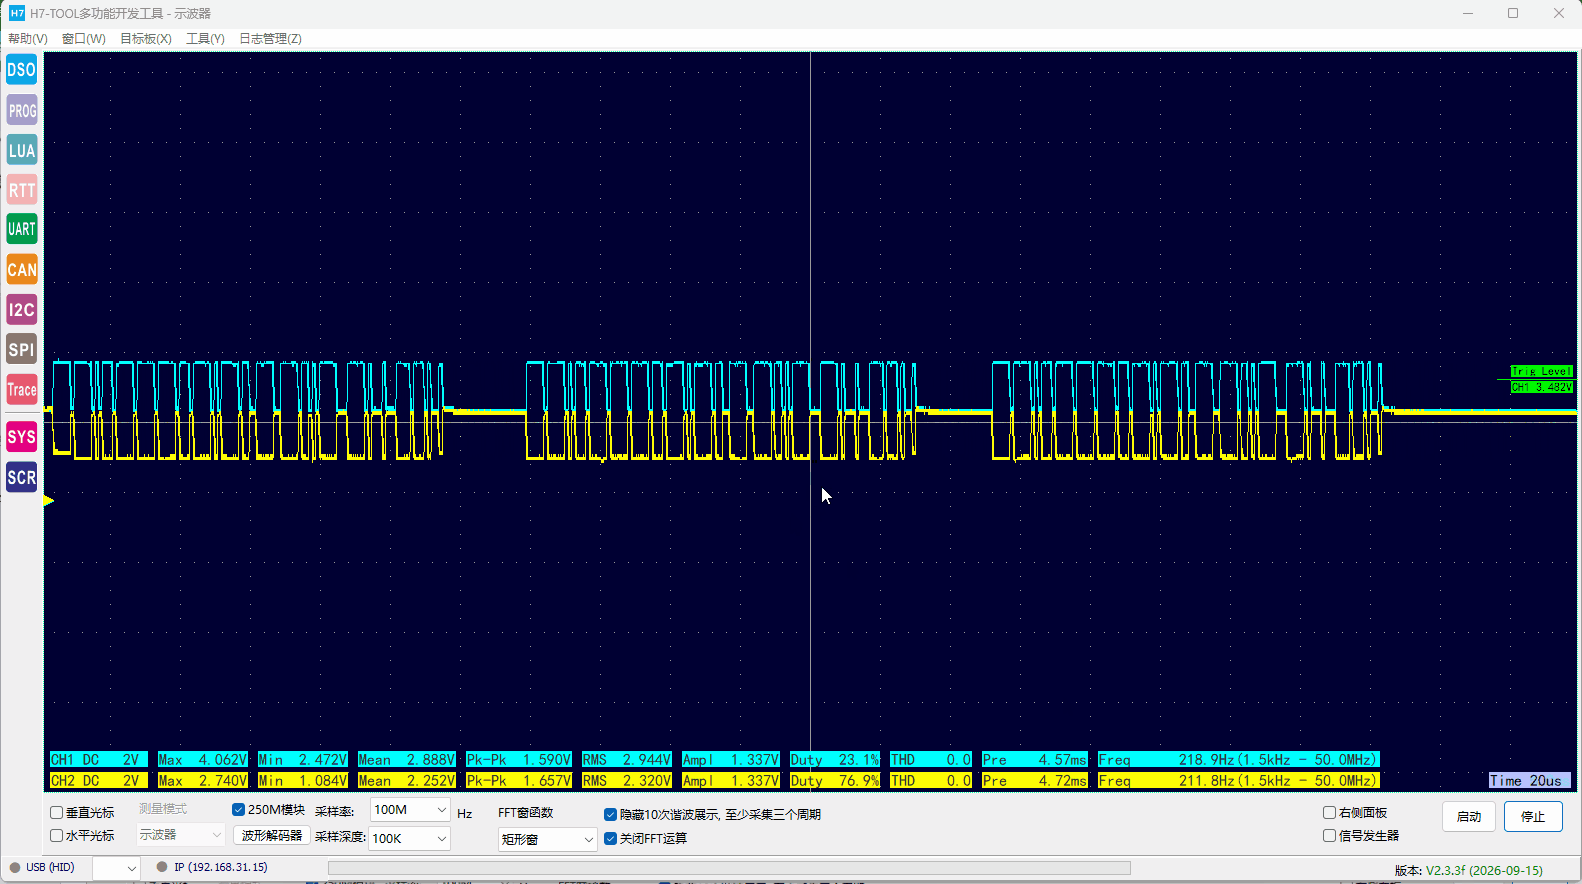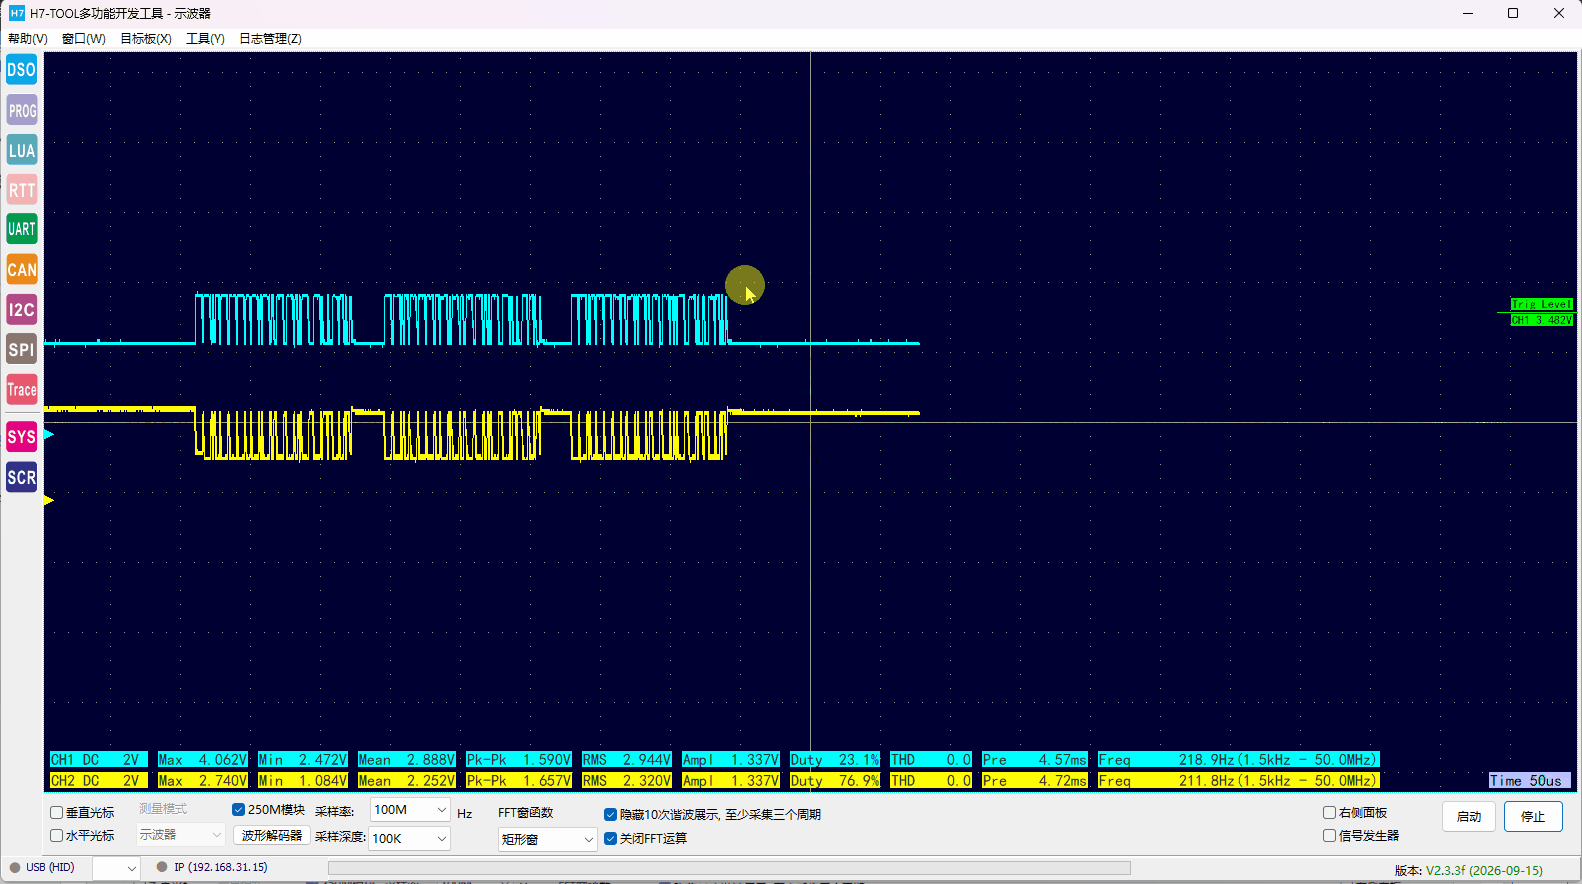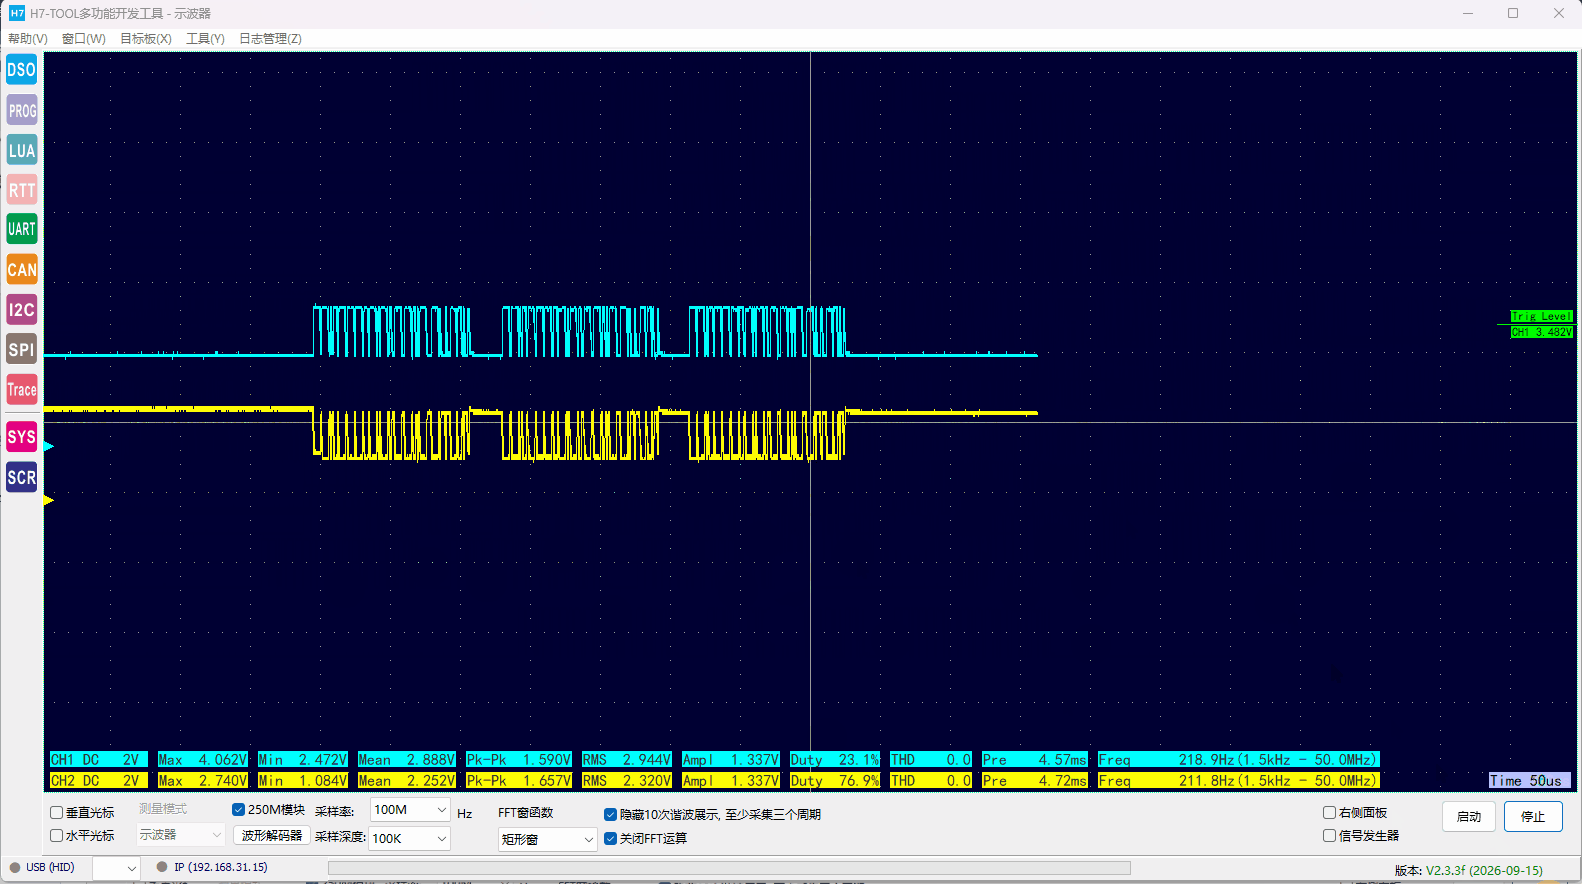
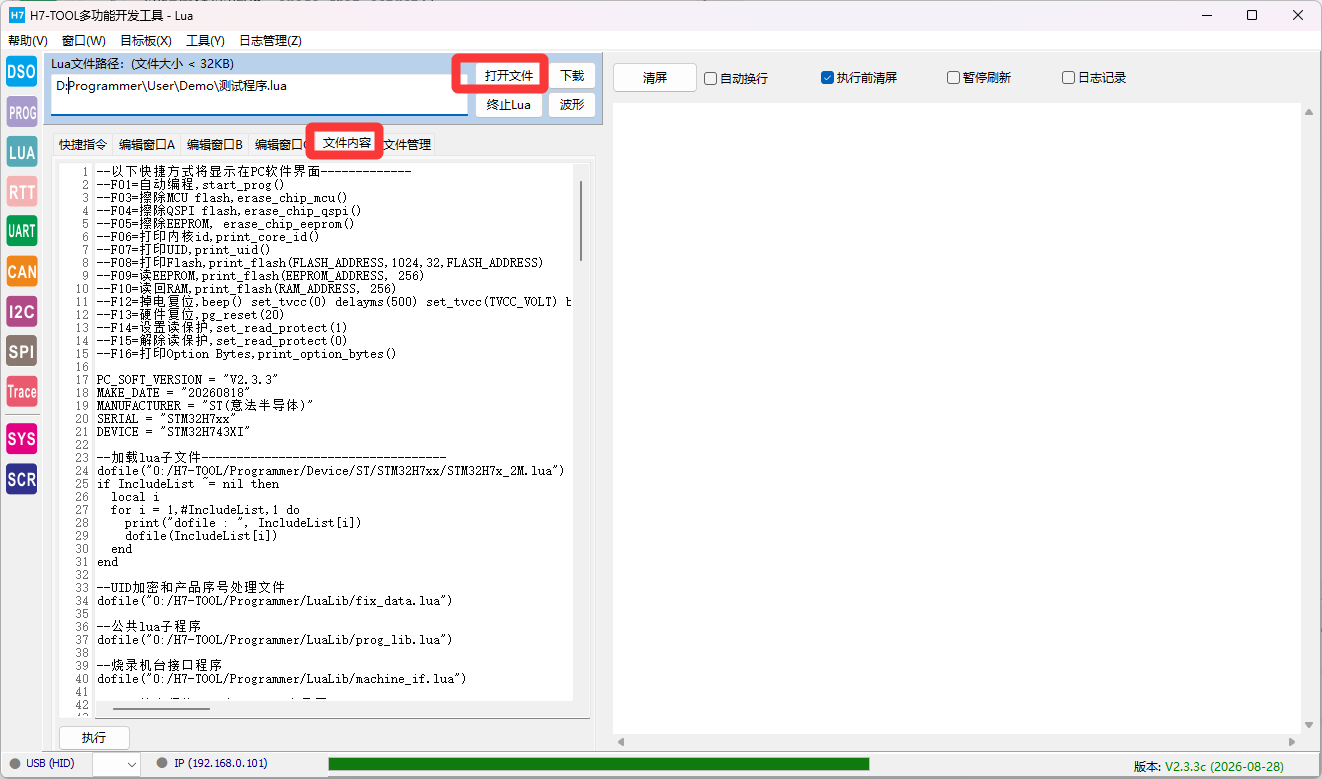
10、LUA小程序
上位机LUA小程序页面加载UTF-8 , UTF-8 BOM和GBK编码LUA都可以正常加载展示汉字
11、为H7-TOOL的板载ESP32设计了10几个版本固件选出最优版,同时增加一键更新ESP32固件功能
为了更好发挥ESP32的性能,做了10个版本固件,开启不同配置,不同优化做系统测评,选出最优解。
同时增加TOOL端一键更新功能,大大方便TOOL板载ESP32的固件更新
12、H7-TOOL的JTAG接口方式已经测试完毕,为部分RISC-V内核芯片JTAG脱机烧录做好准备
找了个STM32F103核心板引出JTAG做测试,已经没问题,Cortex-M内核芯片已经不需要JTAG了,主要是为部分RISC-V内核芯片准备。
现在RISC-V内核芯片厂家一家一个玩法,当前沁恒的一线和两线方式RISC-V内核芯片脱机烧录支持差不多了(上个版本已经发布),开始下一家RISC-V支持,剩下的基本都是JTAG接口方式了。
13、最后为带来两位热心客户分享
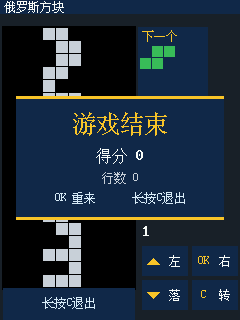
(1)基于LUA小程序给 H7-TOOL 塞了个俄罗斯方块
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132326
(2)H7-TOOL 串口记录工具包
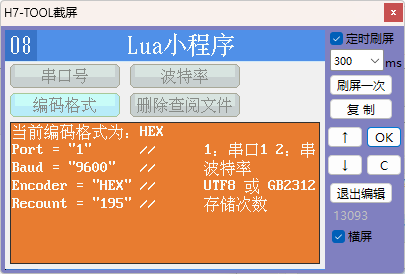
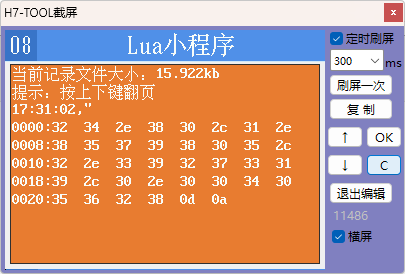
https://forum.anfulai.cn/forum.php?mod=viewthread&tid=132394
 |
本帖子中包含更多资源
您需要 登录 才可以下载或查看,没有账号?立即注册
x
|




 发表于
 楼主