硬汉嵌入式论坛

 找回密码
 立即注册
搜索
查看: 355|回复: 0
收起左侧

[客户分享] 单桨无人机用铰接桨毂控制俯仰与横滚

[复制链接]

1万

主题

7万

回帖

12万

积分

管理员

Rank: 9Rank: 9Rank: 9

积分
124616
QQ
发表于 2026-10-21 00:49:28 | 显示全部楼层 |阅读模式
https://www.analog.com/en/resources/reference-designs/circuits-from-the-lab/cn0608.html#rd-overview

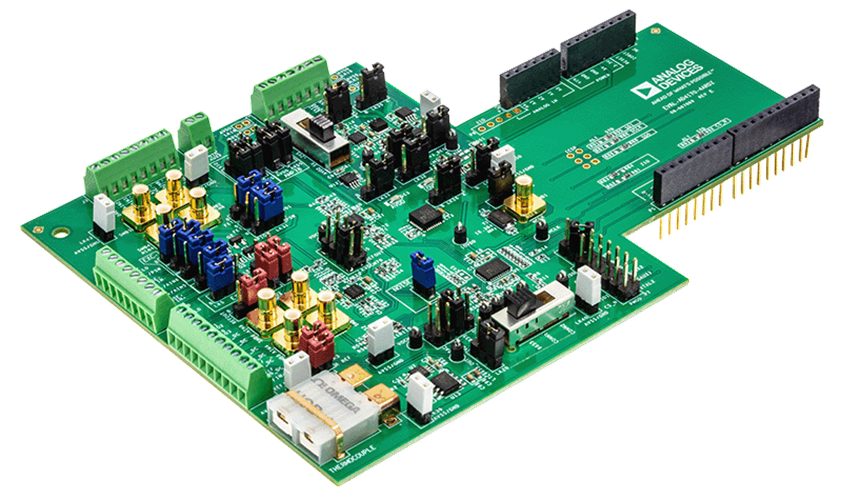
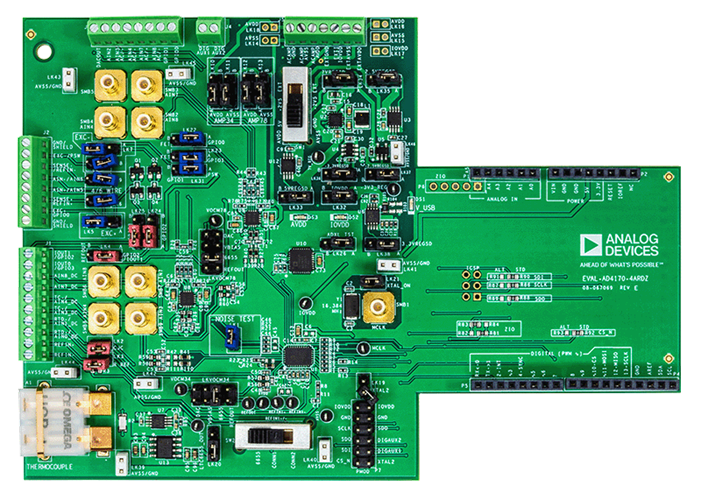
CN0608 是 ADI 的精密称重参考设计,把 6 线制称重传感器直接接到 AD4170-4,省去外部放大与基准调理。称重传感器满量程输出仅约 10 mV,普通 ADC 难以分辨,设计利用内置 PGA 与比率式基准完成数字化,并提供原理图、BOM、Gerber 与布局文件。

AD4170-4 为 24 位 Σ-Δ ADC,内置低噪声 PGA 与基准缓冲器。设计中 PGA 增益设为 128,Sinc3 滤波器输出 7.63 SPS,5 V 激励同时作为 ADC 基准,6 线制 SENSE± 直接感知传感器端电压。350 Ω 桥路耗流约 14.3 mA,LT1962 分别生成模拟与数字电源。500 次转换实测峰峰值噪声 162.995 nV,无噪声计数 61352。

2 kg 量程下重量分辨率 32.6 mg,无噪声分辨率 15.9 位。由于放大后信号仍不足 ADC 满量程的 80%,零点与满量程校准放在微控制器内完成。设计资料免费下载,复现性能需把评估板模拟输入与基准输入的 RC 滤波元件改成原理图数值;HDL、Linux、Zephyr 与 IIO 驱动源码在 GitHub 提供。

主要参数:
1、AD4170-4:24 位 Σ-Δ ADC,内置低噪声 PGA
2、PGA 增益 128,Sinc3 滤波,输出速率 7.63 SPS
3、6 线制传感器,2 mV/V、350 Ω、5 V 激励
4、峰峰值噪声 162.995 nV,无噪声计数 61352
5、2 kg 量程下分辨率 32.6 mg,无噪声 15.9 位
6、比率式测量,激励电压同时作为 ADC 基准
7、单 5 V 供电,LT1962 分别生成 AVDD 与 IOVDD


4、单桨无人机用铰接桨毂控制俯仰与横滚

GitHub:https://github.com/jyjblrd/single-propeller-drone

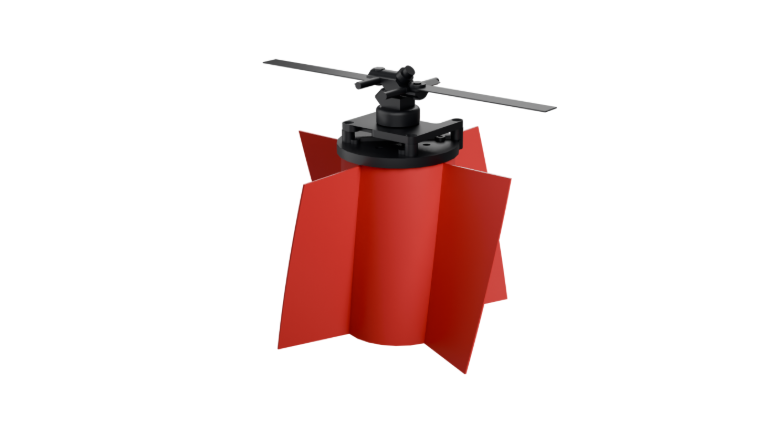
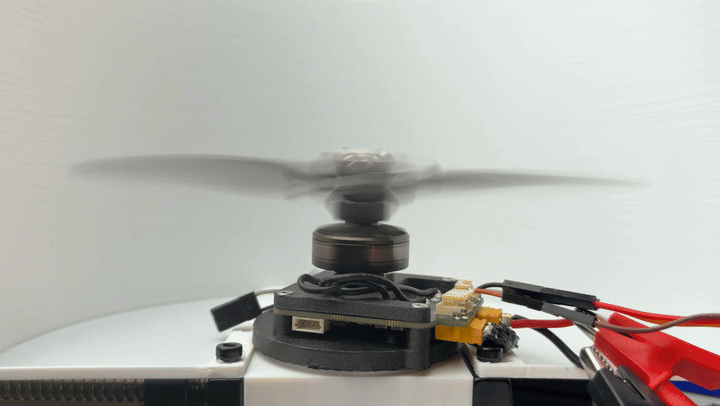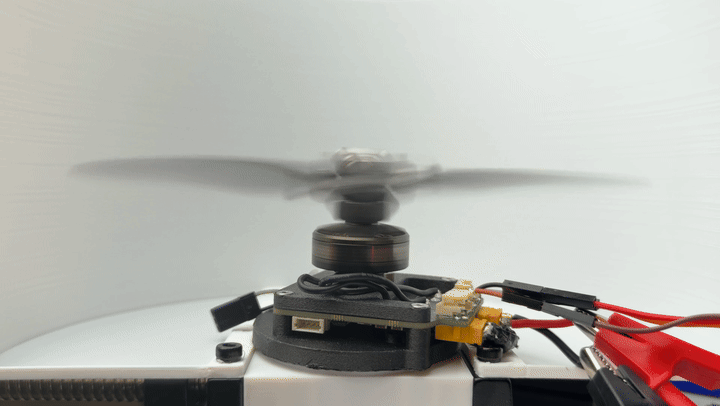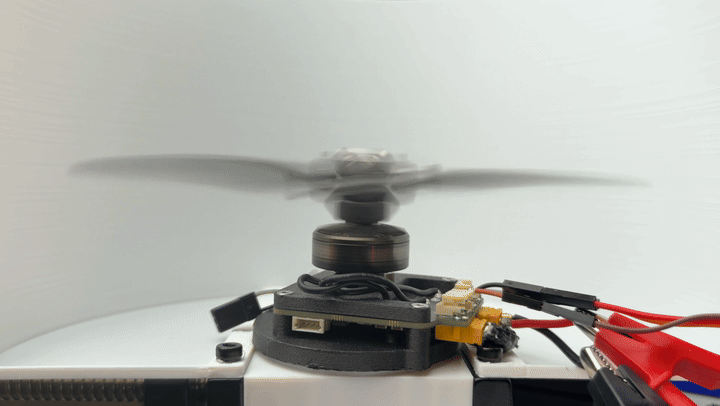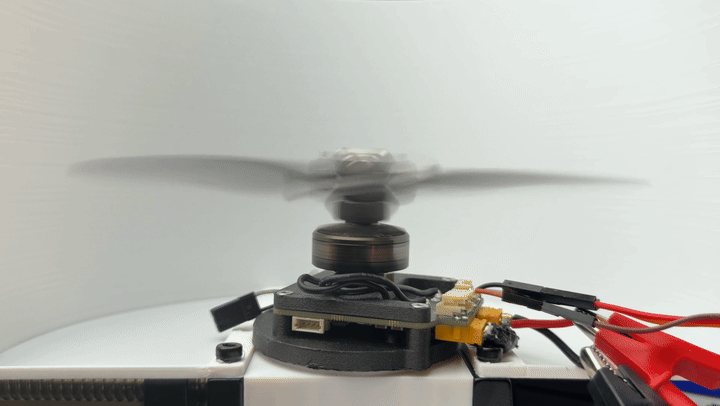
一台只用一个电机、一副螺旋桨的小型无人机。单旋翼没有尾桨抵消反扭矩,常规做法是加大桨盘或增加第二旋翼,整机体积随之变大。该项目尝试在较小机体上依靠高转速与桨毂变距获得可控飞行,机身下方带有鳍片。

关键在于铰接桨毂:桨叶角度随桨毂周期变化,响应足够快时可同时产生俯仰与横滚操纵力矩。普通电调依靠反电动势估算换相,不直接测量转速与位置,无法满足要求,项目改用自定义控制器代码直接测量并快速调整转速。室内另设红外信标,机体上的传感器据此获得固定位置参考,避免积分漂移导致失控。

飞控基于 ArduPilot 分支,电机控制器基于 moteus 分支。GitHub 仓库提供机身、桨板与两版螺旋桨的 Fusion 360 与 STEP 文件,以及测试台资料。当前原型仍会丢失位置并坠机,后续计划在机上增加扫描器,把环境特征当作固定参考点,以便在室外飞行。

技术要点:
1、单电机、单螺旋桨,机体带鳍片
2、铰接桨毂改变桨叶角度,控制俯仰与横滚
3、依靠高转速维持操纵权限,具体转速未公布
4、自定义控制器直接测量电机转速与位置
5、室内红外信标提供固定位置参考
6、飞控基于 ArduPilot 分支,电调基于 moteus 分支
7、提供机身、桨板与两版螺旋桨的 CAD 文件


回复

使用道具 举报

您需要登录后才可以回帖 登录 | 立即注册

本版积分规则

QQ|小黑屋|Archiver|手机版|硬汉嵌入式论坛

GMT+8, 2026-11-22 12:27 , Processed in 0.458563 second(s), 24 queries .

Powered by Discuz! X3.4 Licensed

Copyright © 2001-2023, Tencent Cloud.

快速回复 返回顶部 返回列表